

Продольное движение c заданным углом тангажа#
Внешний вид блока в REPEAT VISION#
Рассмотрим продольное управляемое движение в стартовой системе координат, которую для сокращения индексации обозначим 0xyz. Допустим, что управление по крену и рысканию обеспечивает полет ракеты в вертикальной плоскости, проходящей через место старта и цель. При этом можно считать, что силы, приложенные к ракете, действуют в одной плоскости — в плоскости стрельбы, а траектория полета — плоская кривая (см. рис. 1 ниже).
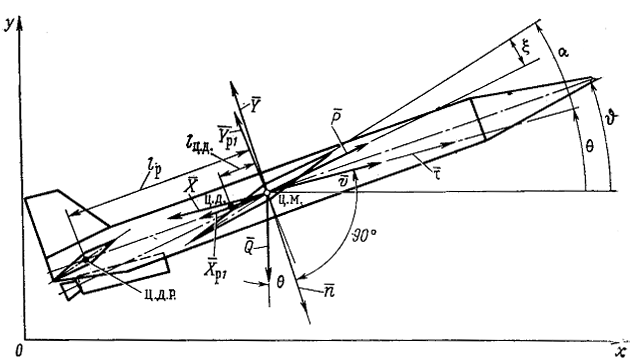
Рисунок 1. Схема действия сил на самолет-снаряд, движущийся при работе стартового двигателя#
Составляющие сил, действующих на самолет-снаряд по осям τ и n
Сила |
Касательная составляющая (проекция на ось τ) |
Нормальная составляющая (проекция на ось n) |
|---|---|---|
Сила тяги |
P\(\cdot\) cos(\(\alpha - \xi \)) |
-P\(\cdot\) sin(\(\alpha - \xi \)) |
Лобовое сопротивление |
-X |
- |
Подъемная сила |
- |
-Y |
Сила тяжести |
-m\(\cdot g \cdot sin \theta \) |
m\(\cdot g \cdot cos \theta \) |
Потеря тяги на рулях |
-X\(_{p1} \cdot cos(ϑ - \theta)\) |
X\(_{p1} \cdot sin(ϑ - \theta)\) |
Управляющая сила |
-Y\(_{p1} \cdot cos(ϑ - \theta)\) |
Y\(_{p1} \cdot sin(ϑ - \theta)\) |
Напишем уравнения движения в проекциях на касательную и нормаль (1):
Уравнение вращательного движения будет иметь вид (2):
где \(J_z\) - экваториальный момент инерции самолета-снаряда относительно оси 0Z1, которая в рассматриваемом случае совпадает с осью Оz.
К написанным трем уравнениям надо добавить два очевидных кинематических уравнения (3) и (4):
Принципиальная схема управления ЛА по тангажу (см. рис. 2 ниже):
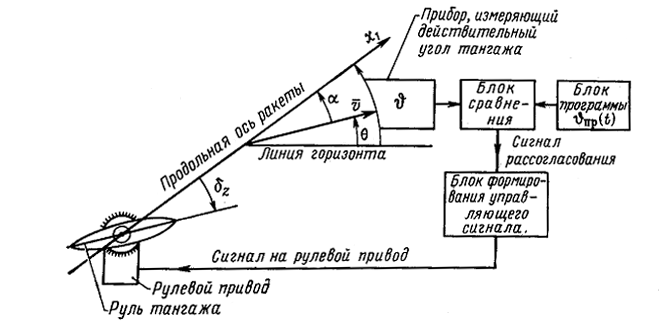
Рисунок 2. Схема управления ЛА по тангажу#
В процессе работы блок программы вырабатывает электрический сигнал, соответствующий программному значению угла тангажа в данный момент времени ϑпр(t). В то же время чувствительный элемент измеряет действительный угол тангажа ϑ и передает соответствующий сигнал в блок сравнения, который после сравнения сигналов, пропорциональных программному и действительному углам тангажа, выдает сигнал рассогласования. Усиленный и преобразованный в блоке формирования управляющего сигнала, он передается на рулевой привод, который соответствующим образом поворачивает органы управления. При этом направление движения ракеты изменится так, чтобы парировать возникшее отклонение от программной траектории. Угол рассогласования по тангажу может быть приближенно связан с углом поворота управляющих органов с помощью первого слагаемого уравнения управления (5):
где \(k_{0ϑ}\) - статический коэффициент системы управления.
По малости угла атаки примем (12):
В итоге система уравнений описывающая продольный управляемый полет ЛА (13), (14)и (15):
1. Свойства#
Свойство |
Значение по умолчанию |
Описание |
Единицы измерения |
|---|---|---|---|
Расстояние от центра давления управляющих органов до центра масс ЛА |
0.45 |
- |
м |
Площадь ЛА необходимая для определения момента Mz вдоль оси Z |
0 |
- |
м\(^2\) |
Начальное значение скорости ЛА |
55 |
- |
м/с |
Начальное значение угла наклона траектории |
0 |
- |
рад |
X0 |
0 |
- |
- |
Y0 |
0 |
- |
- |
2. Входы и выходы#
Параметры |
Вход/Выход |
Описание |
Единицы измерения |
Тип порта |
|---|---|---|---|---|
P |
Вход |
Вектор силы тяги в связанной системе координат |
Н |
Автоматика |
X |
Вход |
Лобовое сопротивление сил в полускоростной системе координат |
Н |
Автоматика |
Y_alpha (Y\(_\alpha\)) |
Вход |
Подъемная сила в полускоростной системе координат |
Н |
Автоматика |
Mz_alpha (M\(_{z \alpha}\)) |
Вход |
Проекция момента на ось Z1 в связанной системе координат |
Н\(\cdot\)м |
Автоматика |
Y\(_{p1}\) |
Вход |
Сумма сил создаваемая управляющими органами в связанной системе координат |
Н |
Автоматика |
m |
Вход |
Масса |
кг |
Автоматика |
Q |
Вход |
Скоростной напор |
Н/\(м^2\) |
Автоматика |
Tang\(_{prog}\) |
Вход |
Значение программного угла |
рад |
Автоматика |
K\(_{0tan}\) |
Вход |
Коэффициент системы управления |
- |
Автоматика |
\(v\) |
Выход |
Модуль скорости ЛА |
м/с |
Автоматика |
theta (\(\theta\)) |
Выход |
Угол наклона траектории |
рад |
Автоматика |
X\(_z\) |
Выход |
Координаты продольного движения ЛА по оси X |
м |
Автоматика |
Y\(_z\) |
Выход |
Координаты продольного движения ЛА по оси Y |
м |
Автоматика |
alpha (\(\alpha\)) |
Выход |
Угол атаки |
рад |
Автоматика |
Для того, чтобы посмотреть возможности подключения блока необходимо перейти на страницу Описание портов блоков