

Транспортное средство#
Внешний вид блока в REPEAT VISION#
Блок Транспортное средство моделирует продольную динамику двухосного транспортного средства (ТС). Транспорт может иметь одинаковое или разное количество колес на каждой оси, для того чтобы указать разное количество колес на осях нужно выбрать вариант Разное в параметре Количество колес на осях. Предполагается, что все колеса ТС имеют одинаковый размер.
Блок учитывает массу кузова, аэродинамическое сопротивление, уклон дороги и распределение веса между осями, вызванное ускорением и профилем дороги. Опционально можно учитывать динамику продольного наклона кузова, обусловленную работой подвески. ТС не перемещается вертикально относительно земли.
Блок может учесть дополнительную массу и момент инерции при помощи внешнего порта. Также есть возможность задать коэффициент аэродинамического сопротивления с помощью внешнего порта.
Оси ТС параллельны и образуют плоскость. Продольное направление (ось x) лежит в этой плоскости и перпендикулярно осям. Если транспорт движется по наклонной поверхности (с углом наклона β), нормальное направление (ось z) не параллельно силе тяжести, но всегда перпендикулярно плоскости, образованной осями и продольным направлением.
На рис. 1 определены переменные модели движения ТС:
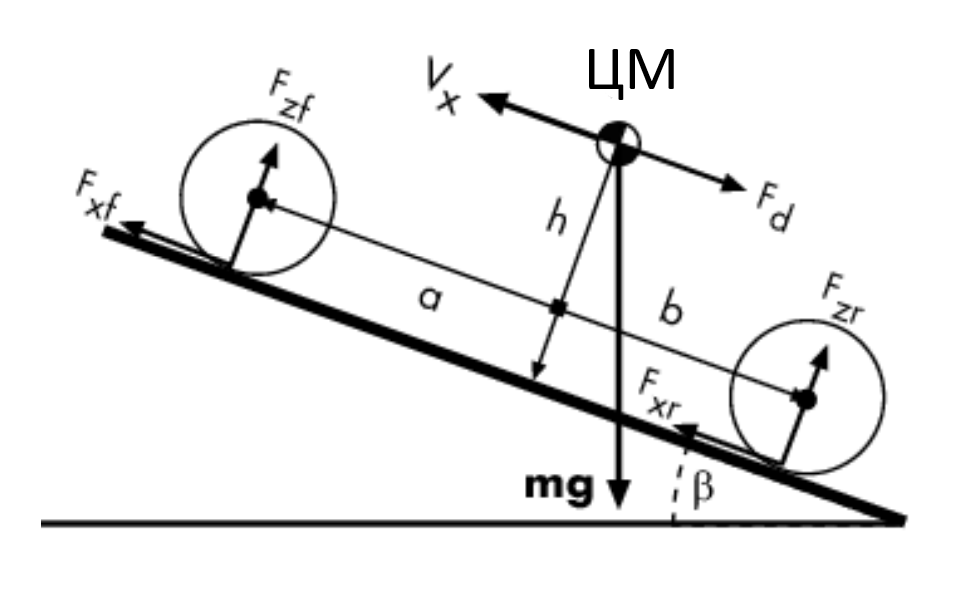
Рис. 1 Переменные модели движения ТС#
Переменные, определяющие динамику движения ТС:
g - ускорение свободного падения, [м/с\(^2\)];
β - угол наклона дороги, [рад];
m - масса ТС, также учитывается дополнительная масса, задаваемая внешним портом при включенном параметре Указать дополнительную массу внешним портом, [кг];
h - высота ЦМ ТС над землей, [м];
a, b - расстояния от передней и задней оси соответственно до точки проекции ЦМ по нормали на общую плоскость осей;
\(V_x\) - скорость ТС;
Примечание
Когда \(V_x\) > 0 происходит движение вперёд, когда \(V_x\) < 0 - движение назад
n - количество колес на оси;
\(F_{xf}, F_{xr}\) - продольные силы на каждом колесе в точках контакта переднего и заднего колес с поверхностью дороги соответственно;
\(F_{zf}, F_{zr}\) - силы нормальной нагрузки на каждое колесо в точках контакта переднего и заднего колес с поверхностью дороги соответственно;
\(V_w\) - скорость ветра;
Примечание
Когда \(V_w\) > 0, ветер встречный;
Когда \(V_w\) < 0, ветер попутный.
A - фронтальная площадь, [м\(^2\)];
\(C_d\) - коэффициент аэродинамического сопротивления;
\(\rho\) - плотность воздуха, [кг/м\(^3\)];
\(F_d\) - сила аэродинамического сопротивления, [Н].
Общее описание ролей сил в продольной динамике:
Продольные силы колес \(F_{xf}, F_{xr}\) толкают транспортное средство вперед или назад;
Сила тяжести m \(\cdot\) g действует через ЦМ ТС, и в зависимости от угла наклона, тянет его либо назад, либо вперед;
Аэродинамическое сопротивление \(F_d\) замедляет ТС вне зависимости от направления движения. В модели предполагается, что аэродинамическая сила приложена в ЦМ, поэтому она участвует в формировании продольного момента, влияющего на наклон кузова.
Важно
Если нормальная реакция становится отрицательной, это означает, что колесо отрывается от дороги. Блок не моделирует отрыв, поэтому результат может быть физически некорректным.
Выражение, рассчитывающее продольную динамику ТС (1) :
где общая продольная сила \(F_x\) задаётся через механический порт Горизонтальное движение и соответствует силе взаимодействия с ЦМ кузова и колесами. Относительно конфигурации оси \(F_x\) задается следующими выражениями:
Одинаковое количество колес на осях (2) :
Разное количество колес на осях (3) :
где:
\(n_f\) - количество колес на передней оси;
\(n_r\) - количество колес на задней оси.
Сила аэродинамического сопротивления (4) :
где \(V_{thr}\) - граница скорости для расчёта силы аэродинамического сопротивления, [м/с].
В выражениях для нормальных сил используется величина (5) :
которая эквивалентна продольной силе \(F_x\), передаваемой через ЦМ.
Нормальная сила на передних колесах:
Одинаковое количество колес на осях (6) :
Разное количество колес на осях (7) :
Нормальная сила на задних колесах:
Одинаковое количество колес на осях (8) :
Разное количество колес на осях (9) :
Нормальные силы на колесах удовлетворяют условию:
Одинаковое количество колес на осях (10) :
Разное количество колес на осях (11) :
Подсказка
При включении параметра Указать дополнительную массу внешним портом появляются порты расстояния дополнительной массы от ЦМ и порт внешней массы Дополнительная масса. Блок автоматически пересчитывает общую массу, положение центра масс и суммарный момент инерции с учётом значений данных внешних портов.
При подключении внешней массы \(m_{ext}\) её положение по горизонтали изменяет эффективные расстояния от ЦМ до осей: положение ЦМ пересчитывается как взвешенное среднее, что приводит к изменению плеч a, b и h, что приводит к перерасчету нормальных сил и динамики подвески (12) :
где:
\(CG_x\) - продольное смещение ЦМ дополнительной массы относительно ЦМ ТС (задается внешним портом);
\(CG_y\) - вертикальное смещение ЦМ дополнительной массы относительно ЦМ ТС (задается внешним портом);
\(m_{total}\) - общая масса ТС с учетом массы, указанной внешним портом.
Примечание
При учете динамики подвески (вариант Линейная в параметре Модель динамики подвески) блок использует приближение малых углов для расчета продольного наклона кузова транспортного средства.
При включении линейной модели подвески к статическому распределению нормальных сил добавляются динамические составляющие \(F_{suspf}\), \(F_{suspr}\), пропорциональные углу наклона и скорости его изменения (13) :
где:
\(a_{total}\) - плечо передней оси (при отсутствии внешней массы равно \(a\)), [м];
\(b_{total}\) - плечо задней оси (при отсутствии внешней массы равно \(b\)), [м];
\(k_f\) - жесткость подвески передней оси, [Н/м];
\(d_f\) - демпфирование подвески передней оси, [Н\(\cdot\)с/м];
\(k_r\) - жесткость подвески задней оси, [Н/м];
\(d_f\) - демпфирование подвески задней оси, [Н\(\cdot\)с/м].
Силы подвески приложены к кузову в точках крепления осей и влияют на момент, вызывающий продольную качку.
Угловое ускорение \(\ddot \theta\) зависит от трех компонентов момента и инерции ТС (14) :
где:
\(\ddot \theta\) - угловое ускорение, [рад/с\(^2\)];
\(h_{total}\) - высота ЦМ, [м] (при отсутствии внешней массы равно h);
\(J\) - суммарный момент инерции, [кг \(\cdot\) м\(^2\)] (также учитывает дополнительную инерцию при внешней задаваемой массе).
Примечание
Положительное значение \(\theta\) соответствует наклону назад.
Подсказка
Также при моделировании динамики продольного наклона можно задать начальные условия: угол наклона кузова и скорость его изменения.
1. Свойства#
Свойство |
Значение по умолчанию |
Описание |
Единицы измерения |
|---|---|---|---|
Масса транспортного средства |
1540.0 |
- |
кг |
Количество колес на осях: |
Одинаковое |
- |
- |
Количество колес на передней и задней осях |
2 |
Доступно, когда |
- |
Количество колес на передней оси |
2 |
Доступно, когда |
- |
Количество колес на задней оси |
2 |
Доступно, когда |
- |
Расстояние от передней оси до центра масс |
1.3 |
- |
м |
Расстояние от задней оси до центра масс |
1.4 |
- |
м |
Высота центра масс |
0.4 |
- |
м |
Фронтальная площадь |
2.4 |
- |
м\(^2\) |
Коэффициент лобового сопротивления |
0.27 |
- |
- |
Плотность воздуха |
1.225 |
- |
кг/м\(^3\) |
Ускорение свободного падения |
9.81 |
- |
м/с\(^2\) |
выкл |
- |
- |
|
выкл |
- |
- |
|
выкл |
- |
- |
|
Начальная скорость |
0.0 |
Доступно, когда |
м/с |
Модель динамики подвески: |
Отсутствует |
- |
- |
Момент инерции продольной динамики кузова |
4000.0 |
Доступно, когда |
кг \(\cdot\) м\(^2\) |
Коэффициент демпфирования передней подвески |
10000.0 |
Доступно, когда |
Н/(м/c) |
Коэффициент жесткости передней подвески |
10000.0 |
Доступно, когда |
Н/м |
Коэффициент демпфирования задней подвески |
10000.0 |
Доступно, когда |
Н/(м/c) |
Коэффициент жесткости задней подвески |
10000.0 |
Доступно, когда |
Н/м |
Начальный угол продольного наклона кузова |
0.0 |
Доступно, когда |
рад |
Начальная угловая скорость продольного наклона кузова |
0.0 |
Доступно, когда |
рад/с |
2. Входы и выходы#
Параметры |
Вход/Выход |
Описание |
Единицы измерения |
Тип порта |
|---|---|---|---|---|
Вход |
- |
- |
Поступательное движение |
|
Скорость ветра |
Вход |
- |
м/с |
Автоматика |
Угол наклона |
Вход |
- |
рад |
Автоматика |
Коэффициент лобового сопротивления |
Вход |
Доступен, когда |
- |
Автоматика |
Вход |
Доступен, когда |
кг |
Автоматика |
|
Расстояние дополнительной массы от передней оси до ЦМ |
Вход |
Доступен, когда |
м |
Автоматика |
Расстояние дополнительной массы от задней оси до ЦМ |
Вход |
Доступен, когда |
м |
Автоматика |
Нормальная сила на передней оси |
Выход |
- |
Н |
Автоматика |
Нормальная сила на задней оси |
Выход |
- |
Н |
Автоматика |
Скорость |
Выход |
- |
м/с |
Автоматика |
Для того, чтобы посмотреть возможности подключения блока необходимо перейти на страницу Описание портов блоков