

Гидротрансформатор#
Внешний вид блока в REPEAT VISION#
Блок моделирует гидродинамический преобразователь (см. рис. 1 ниже)крутящего момента, состоящий из насосного колеса, турбинного колеса и статора (реактора). Турбинное и насосное колеса образуют жидкостную муфту, а статор увеличивает крутящий момент, перенаправляя поток жидкости обратно к насосному колесу. Когда вал вращает насосное колесо, жидкость выталкивается к турбинному, заставляя её вращаться. Блок используется для подключения двигателя к автоматической коробке передач: порт Вал насосного колеса соединяется с двигателем, порт Вал турбинного колеса - с коробкой передач.
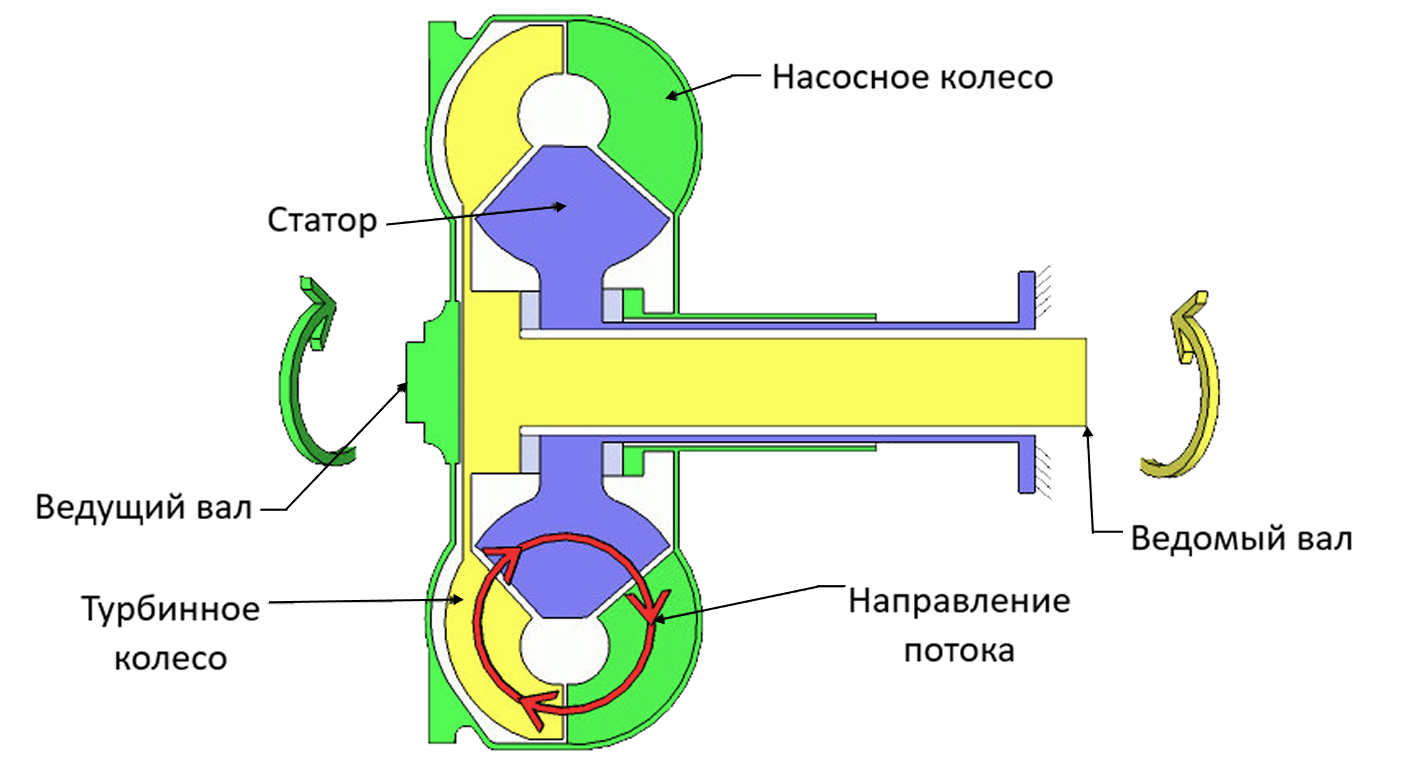
Рис. 1 Состав гидродинамического преобразователя#
Примечание
Блок работает в режиме тяги, когда мощность направлена от насосного колеса к турбинному. Обратный поток мощности моделируется как режим выбега;
Блок использует коэффициент пропускной способности для расчёта крутящего момента в зависимости от угловой скорости.
Переходный режим работы может быть смоделирован либо двухрежимным, либо непрерывным способом.
1. Двухрежимный переходный режим#
Когда для параметра Способ моделирования режима выбега выбран вариант Двухрежимный, блок вычисляет моменты отдельно для каждого режима (тяги и выбега) (см. рис. 2 ниже). Блок вычисляет крутящий момент относительно угловой скорости, используя выражение (1) :
где:
\(K^*(R_{\omega})\) - коэффициент пропускной способности, зависящий от передаточного отношения угловой скорости \(R_{\omega}\);
\(\omega\) - угловая скорость насосного \(\omega_I\), либо турбинного колеса \(\omega_T\), [об/мин].
Примечание
Коэффициент пропускной способности в двухрежимном режиме задаётся в размерности [\(\frac{Н \cdot м}{(\frac{об}{мин})^2}\)]
Таблица 1
Режим |
Отношение скоростей |
Крутящий момент |
|---|---|---|
Тяги |
\(R_{\omega}=\frac{\omega_T}{\omega_I}\) |
\(\tau_I=K^*_{drive}(R_{\omega}) \cdot \omega^2_I\) |
Выбега |
R̂\(_{\omega}=\frac{\omega_I}{\omega_T}\) |
\(\tau_T\)=K̂\(^*_{coast}\)(R̂\(_{\omega}\)) \(\cdot\) \(\omega^2_T\) |
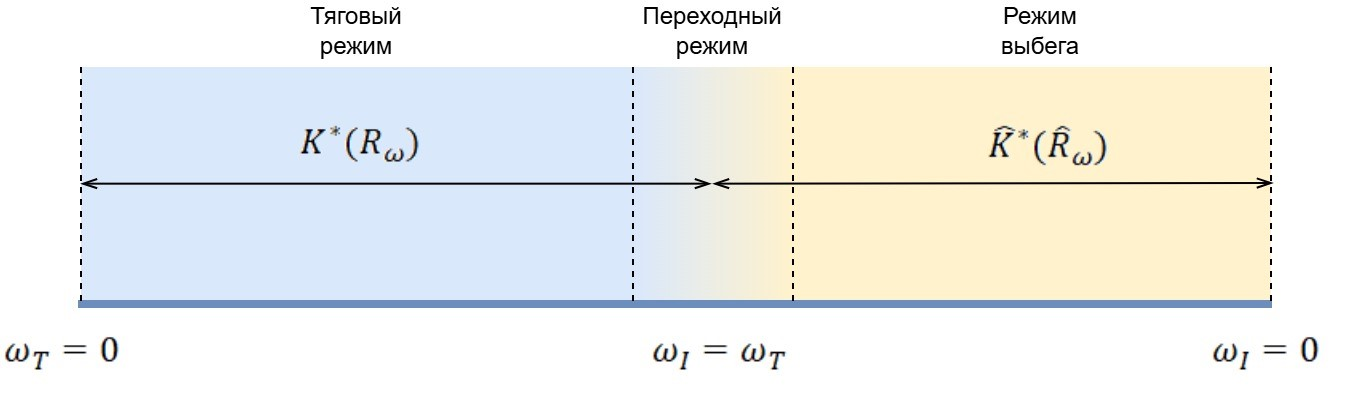
Рис. 2 Двухрежимный переходный режим#
Параметр Пороговая угловая скорость перехода между режимами определяет скорость переключения режимов.
Переменная передаточного числа момента \(R_{\tau}\) является функцией от передаточного отношения угловых скоростей \(R_{\tau}(R_{\omega})\) и усиливает передаваемый момент только в режиме тяги, в режиме выбега передаточное число момента обычно \(R_{\tau}\leq1\).
2. Непрерывный переходный режим#
Когда для параметра Способ моделирования режима выбега выбран вариант Непрерывный, блок плавно переключается между режимом тяги и режимом выбега. Также есть возможность учесть динамику задержки передачи момента между насосным и турбинным колесом. Модель становится менее точной при работе вблизи переходного режима.
Блок определяет отношение скоростей как \(R_{\omega}=\frac{\omega_T}{\omega_I}\) и отношение моментов как \(R_{\tau}=\frac{\tau_T}{\tau_I}\).
Примечание
Коэффициент пропускной способности в непрерывном режиме \(K^*\) задаётся в размерности [\(\frac{Н \cdot м}{(\frac{рад}{с})^2}\)]
Основное выражение по определению момента насосного колеса в непрерывном режиме (2) :
где \(\omega_I\) - угловая скорость насосного колеса в [рад/с].
Для учета задержки передачи момента необходимо в параметре Динамика запаздывания выбрать вариант Учесть запаздывание передачи момента, тогда в расчетах модели непрерывного режима добавляется постоянная времени \(t_c\) при вычислении момента \(\tau_I\) (3) :
Основное выражение, связывающее моменты насосного и турбинного колес (4) :
Ограничения при непрерывном режиме работы:
Вал насосного колеса всегда должен вращаться в положительном направлении \(\omega_I>0\);
Если вы подключаете гидротрансформатор к источнику крутящего момента (например ДВС) необходимо подключить к источнику момента момент инерции.
Подсказка
Рекомендуется, чтобы вал насосного колеса имел положительную начальную угловую скорость для стабильности расчета.
3. Интерполяция и экстраполяция векторных данных#
Блок использует вектора для определения коэффициента пропускной способности \(K^*\) и отношения передаточных моментов \(R_{\tau}\).
Параметр Тип интерполяции позволяет выбрать метод интерполяции между точками – Линейный, Сглаженный.
Параметр Тип экстраполяции позволяет выбрать метод экстраполяции – Линейный, Ближайший. Выбранный метод экстраполирует функции коэффициента пропускной способности и передаточных чисел момента.
Важно
Передаточное число момента не может быть меньше нуля \(R_{\tau}>0\)
4. Свойства#
Свойство |
Значение по умолчанию |
Описание |
Единицы измерения |
|---|---|---|---|
Способ моделирования режима выбега: |
Двухрежимный |
- |
- |
Вектор передаточных отношений угловых скоростей |
0.0;0.5;0.6;0.7;0.8;0.87;0.92;0.94;0.96;0.97;1.0 |
Доступно, когда |
- |
Вектор коэффициента пропускной способности |
0.006616;0.006048;0.005787;0.005384;0.004681; |
Доступно, когда |
Н\(\cdot\)м/\((рад/с)^2\) |
Вектор передаточных чисел момента |
2.232;1.5462;1.4058;1.2746;1.1528;1.0732; |
Доступно, когда |
- |
Динамика запаздывания: |
Без запаздывания |
Доступно, когда |
- |
Постоянная времени передачи момента |
0.05 |
Доступно, когда |
с |
Начальное отношение момента турбины к моменту насоса |
0.0 |
Доступно, когда |
- |
Вектор передаточных отношений угловых скоростей (тяговый режим) |
0.0;0.5;0.6;0.7;0.8;0.87;0.92;0.94;0.96;0.97;1.0 |
Доступно, когда |
- |
Вектор коэффициента пропускной способности (тяговый режим) |
7.2558E-5;6.6322E-5;6.3463E-5;5.9042E-5; |
- |
Н\(\cdot\)м/\((об/мин)^2\) |
Вектор передаточных чисел момента (тяговый режим) |
2.232;1.5462;1.4058;1.2746;1.1528; |
- |
- |
Вектор передаточных отношений угловых скоростей (режим выбега) |
0.0;0.5;0.6;0.7;0.8;0.87; |
- |
- |
Вектор коэффициента пропускной способности (режим выбега) |
5.079E-5;4.643E-5;4.442E-5;4.133E-5;3.593E-5; |
- |
Н\(\cdot\)м/\((об/мин)^2\) |
0.2 |
- |
рад/с |
|
Тип интерполяции: |
Линейный |
- |
- |
Тип экстраполяции: |
Линейный |
- |
- |
5. Входы и выходы#
Параметры |
Вход/Выход |
Описание |
Единицы измерения |
Тип порта |
|---|---|---|---|---|
Вход |
- |
- |
Вращательное движение |
|
Выход |
- |
- |
Вращательное движение |
Для того, чтобы посмотреть возможности подключения блока необходимо перейти на страницу Описание портов блоков