

Боковое движение упрощённое#
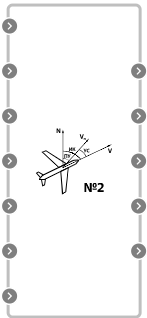
Внешний вид блока в REPEAT VISION#
При разделении сложного движения ракет на продольное и боковое принимают, что в первом приближении продольное движение не зависит от бокового. В соответствии с этим в уравнениях для определения характеристик продольного движения учитывают только те силы и моменты, которые действуют в плоскости стрельбы. При определении же характеристик бокового движения ракеты считать его независимым от продольного нельзя, поэтому в уравнения включаются все силы и моменты, которые в той или иной степени могут вызвать отклонения ракеты от плоскости стрельбы.
Система уравнений, описывающую боковое движение центра масс ракеты в полускоростной системе координат 0XYZ (1), (2), (3), (4), (5) и (6):
Уравнения, описывающие только боковое движение, не могут решаться самостоятельно, без учета основных величин, определяемых продольным движением. Например, в системе первое уравнение является основным при определении параметров бокового движения, но оно решается, только если известны m(t), v(t) и 0(t). Аэродинамические силы, и моменты, действующие в боковом направлении, также не могут быть определены, если не известны скорость и высота полета.
При больших углах наклона траектории необходимо проверять пределы применимости формулы, определяющей Yc.
Существенное упрощение системы можно получить, если применить искусственный прием и принять углы тангажа и наклона траектории равны 0 в уравнениях, определяющих угловые параметры движения ракеты. Такое допущение равносильно, предположению, что ракета летит в горизонтальном положении, продольная ось ее составляет с вектором скорости центра масс угол р, а угол \(\gamma_c\)=0.
Для получения результатов, близких к действительным, в уравнениях, определяющих условную горизонтальную траекторию движения центра масс ракеты, скорость ее должна быть взята равной \(\nu \cdot cos \theta\), множители которой определяются при решении системы уравнений, описывающих продольное движение центра масс ракеты (снаряда). При принятых допущениях из системы дифференциальных уравнений, приведенных выше следует более простая система ДУ (7), (8), (9), (10) и (11):
Предпоследнее равенство можно заменить суммой углов (12):
1. Свойства#
Свойство |
Значение по умолчанию |
Описание |
Единицы измерения |
|---|---|---|---|
Начальное значение угла поворота траетории |
-13/57.3 |
- |
рад |
Начальное значение угла рысканья |
0 |
- |
рад |
Начальное значение угловой скорости вращения ЛА |
0 |
- |
рад/с |
Начальные значения бокового смещения |
0 |
- |
м |
2. Входы и выходы#
Параметры |
Вход/Выход |
Описание |
Единицы измерения |
Тип порта |
|---|---|---|---|---|
\(v\) |
Вход |
Модуль скорости ЛА |
м/с |
Автоматика |
Theta (\(\theta\)) |
Вход |
Угол наклона траектории |
рад |
Автоматика |
P\(_y\) |
Вход |
Тяга двигателя ЛА в проекции на полускоростную ось 0Z* |
Н |
Автоматика |
Z |
Вход |
Аэродинамическая сила на ось 0Z* |
Н |
Автоматика |
MR\(_{y}\) |
Вход |
Проекция момента в связанной системе координат на ось Y |
Н\(\cdot\)м |
Автоматика |
J\(_y\) |
Вход |
Моменты инерции ЛА |
кг\(\cdot м^2\) |
Автоматика |
m |
Вход |
Масса ЛА |
кг |
Автоматика |
PSI \(\Psi\) |
Выход |
Угол поворота траектории |
рад |
Автоматика |
W\(_{y1}\) |
Выход |
Угловая скорость вращения ЛА относительно связанных осей |
рад/с |
Автоматика |
psi \(\psi\) |
Выход |
Угол рысканья |
рад |
Автоматика |
betta \(\beta\) |
Выход |
Угол скольжения |
рад |
Автоматика |
Z\(_{z}\) |
Выход |
Боковое смещение |
м |
Автоматика |
Для того, чтобы посмотреть возможности подключения блока необходимо перейти на страницу Описание портов блоков