

Продольное движение в перегрузках#
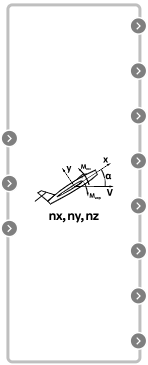
Внешний вид блока в REPEAT VISION#
Данный блок основан на уравнениях полного продольного движения, записанных в полусвязанной системе координат в форме т.н. уравнений в «перегрузках». В данный блок в качестве параметра введен переключатель Swfg, управляющий учетом фугоидного движения. При Swfg = 1 рассматривается полное продольное движение. При Swfg = 0 рассматривается короткопериодическое движение. Переход к уравнениям короткопериодического движения осуществляется путем отключения интегрирования уравнений для скорости и высоты.
где:
\(\upsilon\) - угол тангажа;
\(\omega_z\) - угловая скорость тангажа;
\(\theta\) - угол наклона траектории.
Правые части уравнений движения (входы блока) могут быть рассчитаны, например, по следующим формулам (1), (2) и (3):
где:
T - суммарная тяга двигателей;
\(\phi_{eng}\) - угол “заклинения” двигателя;
\(\Delta \phi_{Thr}\) - угол поворота вектора тяги;
\(x_{eng}\) - “плечо” тяги двигателя относительно центра тяжести самолета.
1. Свойства#
Свойство |
Значение по умолчанию |
Описание |
Единицы измерения |
|---|---|---|---|
Начальное значение угловой скорости тангажа |
0 |
- |
рад/с |
Начальное значение скорости полета |
0 |
- |
м/с |
Начальное значение высоты |
0 |
- |
м |
Начальное значение дальности |
0 |
- |
м |
Начальное значение угла наклона траектории |
57.295779513082323 |
- |
рад |
Начальное значение угла тангажа |
0 |
- |
рад |
Переключатель для перехода от полных уравнений движения (1) к уравнениям короткопериодического движения (0) |
0 |
- |
- |
2. Входы и выходы#
Параметры |
Вход/Выход |
Описание |
Единицы измерения |
Тип порта |
|---|---|---|---|---|
\(M_{zs}\) |
Вход |
Относительный момент тангажа \(M_{zs}=M_z/l_z\) |
Н\(\cdot\)м |
Автоматика |
n\(_y\) |
Вход |
Проекция вектора перегрузки на ось Y полусвязанной системы координат |
град |
Автоматика |
n\(_x\) |
Вход |
Проекция вектора перегрузки на ось X полусвязанной системы координат |
град |
Автоматика |
\(\omega_{z}\) |
Выход |
Угловая скорость тангажа |
рад/с |
Автоматика |
H |
Выход |
Высота полета |
м |
Автоматика |
L |
Выход |
Дальность |
м |
Автоматика |
\(v\) |
Выход |
Cкорость полета |
м/с |
Автоматика |
Alpha_dot (\(\dot \alpha\)) |
Выход |
Производная угла атаки |
рад |
Автоматика |
theta (\(\theta\)) |
Выход |
Угол наклона траектории самолета |
рад |
Автоматика |
Alpha (\(\alpha\)) |
Выход |
Угол атаки |
рад |
Автоматика |
Tang (\(\upsilon\)) |
Выход |
Угол тангажа |
рад |
Автоматика |
Для того, чтобы посмотреть возможности подключения блока необходимо перейти на страницу Описание портов блоков