

Машина постоянного тока с насыщением#
Внешний вид блока в REPEAT VISION#
Блок Машина постоянного тока с насыщением представляет собой модель электрической машины постоянного тока, в которой учитывается эффект насыщения магнитной системы.
Примечание
Модель двигателя содержит две обмотки: обмотка якоря и обмотка возбуждения.
Насыщение магнитной системы учитывается путем применения параметров кривой намагничивания, полученной экспериментально.
Модель описывается следующими уравнениями:
напряжение обмотки якоря (1):
где:
\(u_{ОЯ}\) – мгновенное значение напряжения на выводах обмотки якоря, [В];
\(\omega \) – угловая частота вращения якоря, [рад/с];
Ф – магнитный поток, [Вб];
C – конструкционная постоянная (2):
\(i_{ОЯ}\) – мгновенное значение тока обмотки якоря, [А];
\(R_{ОЯ}\) – активное сопротивление обмотки якоря, [Ом];
\(L_{ОЯ}\) – индуктивность обмотки якоря, [Гн].
напряжение обмотки возбуждения (3):
где:
\(u_{ОВ}\) – мгновенное значение напряжения на выводах обмотки возбуждения, [В];
\(i_{ОВ}\) – мгновенное значение тока обмотки возбуждения, [А];
\(R_{ОВ}\) – активное сопротивление обмотки возбуждения, [Ом];
\(L_{ОВ}\) – индуктивность обмотки возбуждения, [Гн].
механика (4):
где:
\(J_Я\) – момент инерции якоря, [Н\(\cdot м^2\)];
\(M_{вр}\) – электромагнитный момент на валу якоря, [Н\(\cdot\)м];
\(M_{тр}\) – момент трения, [Н\(\cdot\)м];
Примечание
Определяется трением в подшипниках и щеточно-коллекторным аппаратом
\(M_{сн}\) – момент сопротивления, создаваемый нагрузкой на валу якоря, [Н\(\cdot\)м].
Примечание
Это значение подается на блок извне через порт автоматики и/или порт механики.
В уравнении (1) произведение \(\omega \cdot Ф \cdot C \) представляет собой электродвижущую силу (ЭДС) якоря. Используемый здесь магнитный поток определяется из параметров кривой намагничивания.
Кривая намагничивания представляет собой зависимость между током возбуждения и магнитным потоком. Пример кривой намагничивания представлен на рис. 1:
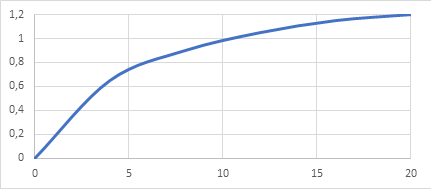
Рис. 1 Пример кривой намагничивания: горизонтальная ось – ток возбуждения, [А]; вертикальная ось – магнитный поток, [Вб]#
Кривую намагничивания необходимо представить в виде массива численных значений (таблицы с численными значениями каждой точки). Каждая точка массива представляет собой пару значений:
ток возбуждения, [А];
магнитный поток, [Вб].
Каждая точка указывает чему равен магнитный поток при указанном токе возбуждения. Для кривой намагничивания, представленной на рис. 1, массив точек с шагом в 4 [А] следующий:
\(i_{ОВ}\), [А] |
0 |
4 |
8 |
12 |
16 |
20 |
|---|---|---|---|---|---|---|
Ф, [Вб] |
0 |
0.65 |
0.9 |
1.05 |
1.15 |
1.2 |
Важно
Можно использовать любой шаг по току возбуждения, в том числе не постоянный. Однако, стоит учитывать, что чем больше точек, тем более точным будет имитация насыщения магнитной системы.
В описываемом блоке к массиву кривой намагничивания предъявляются следующие требования:
первая точка должна иметь значение i\(_{ОВ}\)=0 [А];
Примечание
Значение магнитного потока при этом может быть любым – как положительным, так и отрицательным или равным нулю
не должно быть точек с одинаковым значением тока возбуждения;
каждое следующее значение тока возбуждения должно быть больше предыдущего;
количество значений тока возбуждения должно равняться количеству значений магнитного потока;
количество точек должно быть не меньше двух.
В системе расчет магнитного потока осуществляется путем интерполяции заданных значений.
При отрицательных значениях тока возбуждения система использует тот же массив значений, но ток возбуждения используется с положительным знаком, а магнитный поток формируется с отрицательным знаком. Таким образом, кривая намагничивания является симметричной: положительная ветвь аналогична отрицательной.
Используемая в уравнении (3) индуктивность обмотки возбуждения определяется на основе вычисления наклона кривой намагничивания по формуле (5) :
где:
\(Ф_1\) – значение магнитного потока, получаемое из кривой намагничивания при текущем значении тока возбуждения \(i_{ОВ}\), [Вб];
\(Ф_ 2\) – значение магнитного потока, [Вб], получаемое из кривой намагничивания при значении тока возбуждения равном (6) :
\(\Delta i\) – шаг по току возбуждения.
Примечание
В рассматриваемом блоке принято, что значение шага по току возбуждения \(\Delta i\) равно 10% от величины тока второй точки массива. Например, для представленного выше массива значение шага по току возбуждения будет равно 0.1\(\cdot\)4=0.4 [А]
\(n_{кат}\) – число последовательно соединенных катушек полюсов.
Примечание
Как правило \(n_{кат}\) = 2р – т.е. равно числу полюсов
\(K_{К.П.}\) – коэффициент конструкции полюса (7) :
\(w_в\) – число витков катушки полюса;
\(\sigma_в\) – коэффициент рассеяния катушки полюса
Примечание
Как правило \(\sigma_в\)=1.1 … 1.3
Представленные в уравнении (4) моменты рассчитываются по следующим формулам:
электромагнитный момент на валу якоря (8) :
момент трения (9) :
где \(K_{тр}\) – коэффициент трения.
1. Свойства#
Свойство |
Значение по умолчанию |
Описание |
Единицы измерения |
|---|---|---|---|
Активное сопротивление обмотки якоря |
2.0 |
– |
Ом |
Индуктивность обмотки якоря |
1e-3 |
– |
Гн |
Активное сопротивление обмотки возбуждения |
5.0 |
– |
Ом |
Конструкционная постоянная двигателя |
220.0 |
\(\frac{p\cdot N}{2\cdot \pi \cdot a}\) |
– |
Коэффициент трения двигателя |
1e-2 |
– |
\((Н\cdot м \cdot с)/рад\) |
Момент инерции якоря |
0.5 |
- |
кг\(\cdot\) м\(^2\) |
Массив начальных условий [Ток обмотки якоря, Ток обмотки возбуждения, угловая частота якоря] |
0.0; 0.0; 0.0 |
– |
[А; А; рад/с] |
Точки кривой намагничивания - ток возбуждения |
0.0; 4.0; 8.0; 12.0; 16.0; 20.0 |
Положительные значения, начиная с 0 |
А |
Точки кривой намагничивания - магнитный поток |
0.0; 0.65; 0.9; 1.05; 1.15; 1.2 |
Количество значений должно быть равно количеству значений тока |
Вб |
Число последовательно соединенных катушек полюсов |
2.0 |
– |
ед. |
Коэффициент конструкции полюса |
10.0 |
\(w_в \cdot \sigma_в\) |
– |
2. Входы и выходы#
Параметры |
Вход/Выход |
Описание |
Единицы измерения |
Тип порта |
|---|---|---|---|---|
Внешний момент силы |
Вход |
Значение момента на валу от нагрузки |
Н\(\cdot\) м |
Автоматика |
+ОЯ |
Вход |
Положительный вывод обмотки якоря |
- |
Электроника |
+ОВ |
Вход |
Положительный вывод обмотки возбуждения |
- |
Электроника |
Угловая частота |
Выход |
Подключается к портам угловой скорости блоков из библиотеки Маханика/Вращательное движение |
рад/с |
Вращательное движение |
-ОЯ |
Выход |
Отрицательный вывод обмотки якоря |
- |
Электроника |
-ОВ |
Выход |
Отрицательный вывод обмотки возбуждения |
- |
Электроника |
Для того, чтобы посмотреть возможности подключения блока необходимо перейти на страницу Описание портов блоков