

Асинхронный электродвигатель (статическая модель)#
Внешний вид блока в REPEAT VISION#
Примечание
При добавлении блока на холст появляется окно с выбором необходимой конфигурации, которое позволяет:
Выбрать готовый шаблон с настройками под определённую марку двигателя;
Выбрать настриваемую конфигурацию
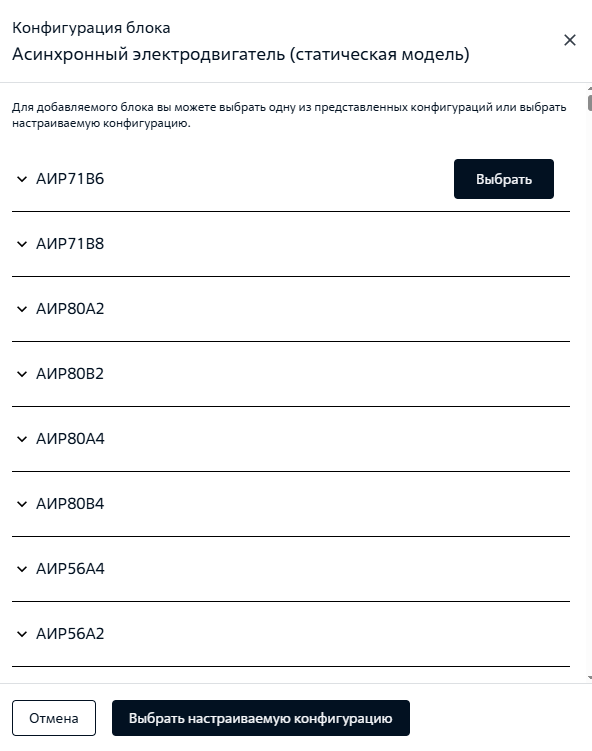
Окно выбора конфигурации#
Данный блок представляет собой статическую модель асинхронного двигателя, параметры которой приближенно рассчитываются, исходя из каталожных данных.
Следует отметить, что данная модель не способна отобразить электромагнитные переходные процессы и предназначена для расчета установившегося режима.
Производится ряд допущений при расчете параметров:
Параметры определяются для идеализированной машины, в которой переменные параметры \(β,γ,ϑ=1;\)
Декремент роторного \(ρr = const\);
Насыщение не учитывается;
\(x_k\:=\:r_k\:=\:0\) ;
\(s_v\:=\:0\) .
Модель основа на базе уравнений двигателя в d,q осях (1):
где \(R_r\>=\>\frac{\rho_r\left(s\>-\ s_\nu\right)\mu x}{\rho_r^2\>+\>\left(s\>-\>s_\nu\right)^2\alpha_{sr}^2}\) и \( X_r\:=\:\frac{\alpha_{sr}(s\:-\: s_\nu)\mu x}{\rho^2 _r\:+\:(s\:-\: s_\nu)^2 \alpha ^2 _{sr}}\)
В процессе расчета двигатель представляется шунтом, сопротивление и, соотвественно, проводимость которого описываются формулами (2):
где \( R\:=\:(r+r_k)- (1+s_\nu)R_r\:,\:X\:=\:(1+s_{\nu})(\alpha_{sr} x\:+\:x_k\:-\:X_r)\).
Тогда токи рассчитываются по формулам (3):
Электромагнитный момент вычисляется согласно формуле (4):
где \(\eta_{нс}\:\:\) - КПД, учитывающий потери, не рассеиваемые моделью.
Необходимо отметить, что в данной модели значение кратности максимального момента (перегрузочной способности) \(M_{max}\) должно быть больше 1, так как значение критического скольжения вычисляется по формуле Клосса (5) :
1. Свойства#
Свойство |
Значение по умолчанию |
Описание |
Единицы измерения |
|---|---|---|---|
Номинальное напряжение |
6 |
– |
кВ |
Номинальная мощность |
100 |
– |
кВт |
Номинальное скольжение |
0.02 |
– |
о.е. |
Перегрузочная способность |
2.2 |
– |
о.е. |
Кратность пускового тока |
5 |
– |
о.е. |
Кратность пускового момента |
1 |
– |
о.е. |
Механическая постоянная времени |
3 |
– |
c |
Номинальный косинус |
0.98 |
– |
о.е. |
Число пар полюсов |
1 |
- |
- |
Номинальная частота сети |
50.0 |
- |
Гц |
Начальное скольжение |
1.0 |
- |
о.е. |
[КЗ] Отношение R/X |
0 |
Свойство, необходимое для расчёта токов КЗ |
- |
[КЗ] Номинальный К.П.Д |
0 |
Свойство, необходимое для расчёта токов КЗ |
% |
2. Входы и выходы#
Параметры |
Вход/Выход |
Описание |
Единицы измерения |
Тип порта |
|---|---|---|---|---|
Напряжение питания |
Вход |
- |
о.е. |
Электрика |
Момент сопротивления |
Вход |
- |
о.е. |
Автоматика |
Угловая скорость |
Выход |
- |
о.е. |
Вращательное движение |
Момент на валу |
Выход |
- |
о.е. |
Автоматика |
Ток обмотки ротора |
Выход |
- |
о.е. |
Автоматика |
Для того, чтобы посмотреть возможности подключения блока необходимо перейти на страницу Описание портов блоков