

Шина (Magic formula)#
Внешний вид блока в REPEAT VISION#
Блок Шина (Magic formula) моделирует колесо автомобиля, включая:
преобразование вращения в поступательное движение;
продольное взаимодействие шины с дорогой (Magic formula);
(опционально) сопротивление качению;
(опционально) упругость и демпфирование шины;
(опционально) инерцию колеса.
Блок реализует взаимодействие шины с дорожным покрытием с использованием эмпирической модели Magic formula (формулы Паcейки) [1] для расчёта продольной силы, рис. 1:
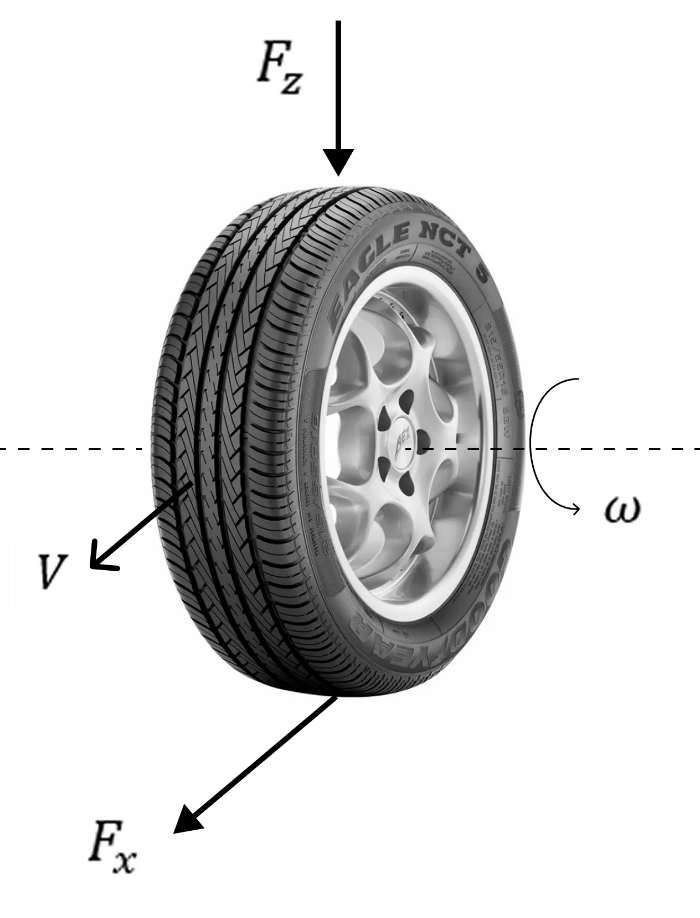
Рис. 1 Силы, действующие на колесо (продольная динамика)#
Уравнение колеса (1) :
где:
\(\omega\) – угловая скорость оси, [рад/с];
\(R\) – радиус колеса, [м].
Расчет скольжения (в о.е.) (2) :
где:
\(\nu_{wheel}\) – продольная скорость окружности колеса (протектора), [м/c];
\(\nu_{hub}\) – продольная скорость ступицы колеса, [м/c];
\(\nu_{hub_{smooth}}\) - сглаженная продольная скорость ступицы колеса, нижний порог скорости равен значению параметра Минимальная скорость при расчете проскальзывания, [м/c], (Для предотвращения деления на ноль);
\(saturation\) – сглаженное ограничение с диапазоном [\(k_{min},k_{max}\)], ширина переходной зоны для сглаженного ограничения зависит от параметра Пороговая скорость при расчете проскальзывания;
\(k_{min}\) – параметр Минимальное допустимое проскальзывание, о.е.;
\(k_{max}\) – параметр Максимальное допустимое проскальзывание, о.е.
После вычисления скольжения продольная сила определяется через стационарную характеристику шины (3) :
где:
\(F_x\) - продольная сила, [Н];
\(F_{z_{input}}\)- вертикальная нагрузка, [Н];
\(k\) - продольное скольжение, %.
Функция \(f(k, F_{z_{input}})\) описывает нелинейную зависимость силы от скольжения:
при малых \(k\) — сила растёт почти линейно;
при \(k=k_{peak}\) — достигается максимум, где \(k_{peak}\) - проскальзывание, возникающее при максимальной продольной силе \(F_{x_{peak}}\) и номинальной нагрузке \(F_{z_{rated}}\);
при больших \(k\) — сила уменьшается (проскальзывание).
В модели используется параметризация через:
максимальную продольную силу \(F_{x_{peak}}\), [Н];
соответствующее скольжение \(k_{peak}\), %;
номинальную вертикальную нагрузку \(F_{z_{rated}}\), [Н].
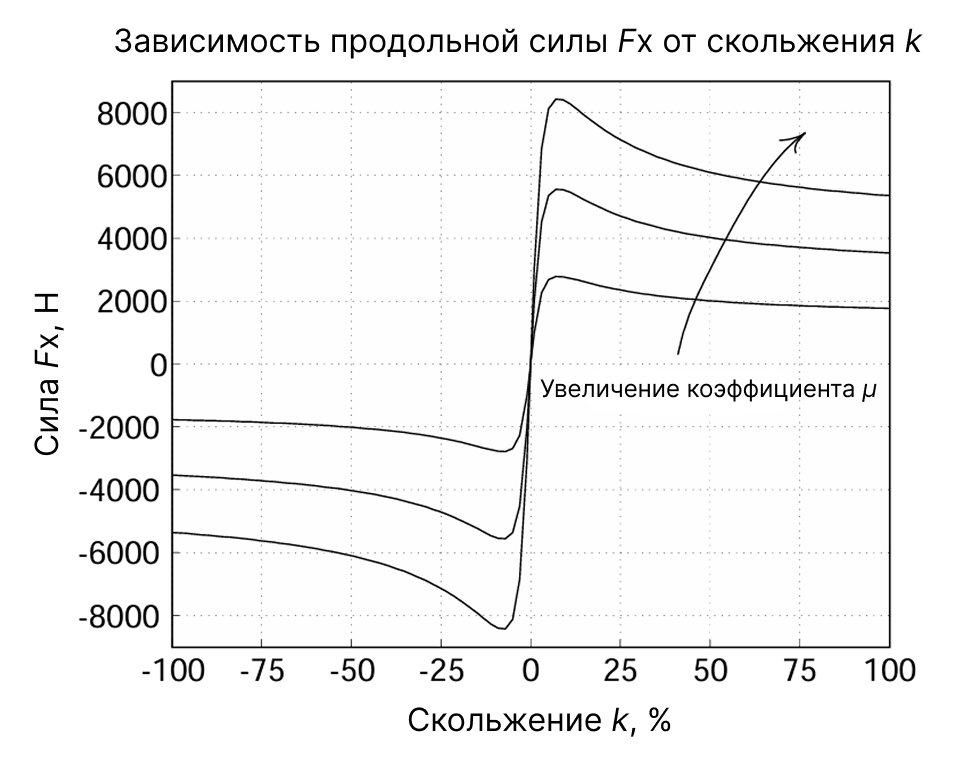
Рис. 2 Типичная характеристика Fx(k)#
Обращая внимание на рис. 2 выше, cтоит отметить, что эффективный коэффициент сцепления μ не является явным параметром модели и не участвует в расчётах в процессе моделирования. Он может использоваться на этапе параметризации для задания максимальной продольной силы \(F_{x_{peak}}\) через номинальную вертикальную нагрузку \(F_{z_{rated}}\) (4) :
Важно
Следует учитывать, что данное определение соответствует номинальной нагрузке и не отражает зависимость силы от текущей вертикальной нагрузки и скольжения, которая учитывается внутри аппроксимации Magic formula.
На основе \(F_{x_{peak}}\), \(F_{z_{rated}}\), \(k_{peak}\) вычисляются коэффициенты формулы Паcейки, после чего сила определяется как (5) :
где \(B_x,C_x,D_{x_{N}},E_x\) - коэффициенты Magic formula.
Коэффициенты Magic formula (6) :
где:
\(a_1,a_2,a_3,a_4,a_5,a_6,a_7,a_8\) - эмпирические коэффициенты шины, относительно которой происходит масштабирование параметров;
\(F_z=\frac{F_{z_{input}}}{F_{z,sf}}\) – относительная вертикальная нагрузка.
При параметризации модели относительно пиковой продольной силы и скольжения вводится масштабирование параметров (7) :
где \(F_{z_0},F_{x_0},k_0\) - параметры шины, относительно которой происходит масштабирование параметров.
Продольная сила \(F_x\), вычисленная по Magic formula, передается в поступательный порт и участвует в уравнении движения ТС.
Опционально поступательная сила колеса также может формироваться с учётом:
сопротивления качению \(F_{roll}\);
продольных упругих и демпфирующих сил \(F_{spring},F_{damp}\).
Уравнение сопротивления качению (8) :
где:
\(k_{roll}\) – коэффициент качения;
\(\nu_{thr}\) – граница скорости для расчета силы качения, [м/с].
Уравнение сил продольной динамики (9) :
\(x_{wheel}\) - продольное смещение колеса, [м];
\(k_{stiff}\) – коэффициент продольной жесткости, [Н/м];
\(k_{damp}\) - коэффициент продольного демпфирования, [Н\(\cdot\)с/м].
учитывается только продольная динамика;
отсутствуют боковые силы;
отсутствует комбинированное скольжение.
1. Свойства#
Свойство |
Значение по умолчанию |
Описание |
Единицы измерения |
|---|---|---|---|
Номинальная вертикальная нагрузка |
3000.0 |
- |
Н |
Максимальная продольная сила при номинальной нагрузке |
3500.0 |
- |
Н |
Проскальзывание, возникающее при максимальной продольной силе и номинальной нагрузке |
10.0 |
- |
% |
Радиус колеса |
0.3 |
- |
м |
Модель сопротивления качению: |
Отсутствует |
- |
- |
Коэффициент качения |
0.012 |
Доступно, когда |
- |
Граница скорости для расчета силы качения |
0.01 |
Доступно, когда |
м/с |
выкл |
- |
- |
|
Коэффициент продольной жёсткости |
1000000.0 |
Доступно, когда |
Н/м |
Коэффициент продольного демпфирования |
1000.0 |
Доступно, когда |
Н/(м/c) |
выкл |
- |
- |
|
Инерция колеса |
0.75 |
Доступно, когда |
кг \(\cdot\) м\(^2\) |
Начальная угловая скорость |
0.0 |
Доступно, когда |
рад/с |
выкл |
- |
- |
|
0.1 |
Доступно, когда |
м/с |
|
1.0 |
Доступно, когда |
м/с |
|
-1.5 |
Доступно, когда |
- |
|
1.5 |
Доступно, когда |
- |
2. Входы и выходы#
Параметры |
Вход/Выход |
Описание |
Единицы измерения |
Тип порта |
|---|---|---|---|---|
Вертикальная нагрузка \(F_{z}\) |
Вход |
- |
Н |
Автоматика |
Ось |
Вход |
- |
- |
Вращательное движение |
Проскальзывание |
Выход |
- |
% |
Автоматика |
Ступица |
Выход |
- |
- |
Поступательное движение |
Для того, чтобы посмотреть возможности подключения блока необходимо перейти на страницу Описание портов блоков