

Двигатель постоянного тока#
Внешний вид блока в REPEAT VISION#
Блок Двигатель постоянного тока, представляет собой двигатель постоянного тока (ДПТ) у которого есть возможность выбрать в качестве возбудителя отдельную цепь или постоянные магниты, указав их потокосцепление.
Уравнение движения ДПТ основано на формуле (1):
где электромагнитный момент \(М_{ЭМ}\) определяется согласно (2):
где:
c - конструктивная постоянная двигателя;
\(Ф_{ОВ}\) - магнитный поток обмотки возбуждения, [Вб], который определяется по следующей формуле (3):
где:
\(L_{ОВ}\), \(N_{ОВ}\) - индуктивность обмотки возбуждения, [Гн], и ее количество;
\(I_{ОВ}\), \(I_{якорь}\) - токи в обмотке возбуждения и якоре, [А].
Конструктивная постоянная двигателя определяется по формуле (4):
где:
p - число пар полюсов;
N - число активных проводников в обмотке якоря;
a - число пар параллельных ветвей в обмотке якоря.
Противо-ЭДС в данном блок определяется по формуле (5):
где:
с - конструктивная постоянная двигателя;
Ф\(_{ОВ}\) - магнитный поток обмотки возбуждения, [Вб];
\(\omega\) - угловая скорость, [рад/с].
Важно
Во многих источниках литературы используются постоянные двигателя c\(_м\), c\(_е\), для расчета электромагнитного момент и противо-ЭДС. Однако формула c\(_м\)=\(\frac{p\cdot N}{2 \cdot П \cdot a}\) отличается от c\(_е\)=\(\frac{p\cdot N}{60 \cdot a}\) лишь дополнительным множителем \(\frac{2\cdot П}{60}\) для расчета противо-ЭДС относительно количества оборотов в минуту (об/мин) E=c\(_е\) \(\cdot\) Ф\(_{ОВ}\) \(\cdot\) n. А для расчета противо-ЭДС относительно угловой скорости (рад/с) используется конструктивный коэффициент, рассчитанный по формуле \(\frac{p\cdot N}{2 \cdot П \cdot a}\). Поэтому в данном блоке конструктивный коэффициент общий, т.к. противо-ЭДС считается относительно угловой скорости.
Также есть возможность вместо цепи возбуждения реализовать двигатель с постоянными магнитами, значение магнитного потока вводится пользователем.
При соединении обмотки якоря и возбуждения последовательно двигатель работает в режиме последовательного возбуждения. Отличительной чертой данного типа возбуждения является нелинейная характеристика магнитного потока двигателя от тока, рис. 1:
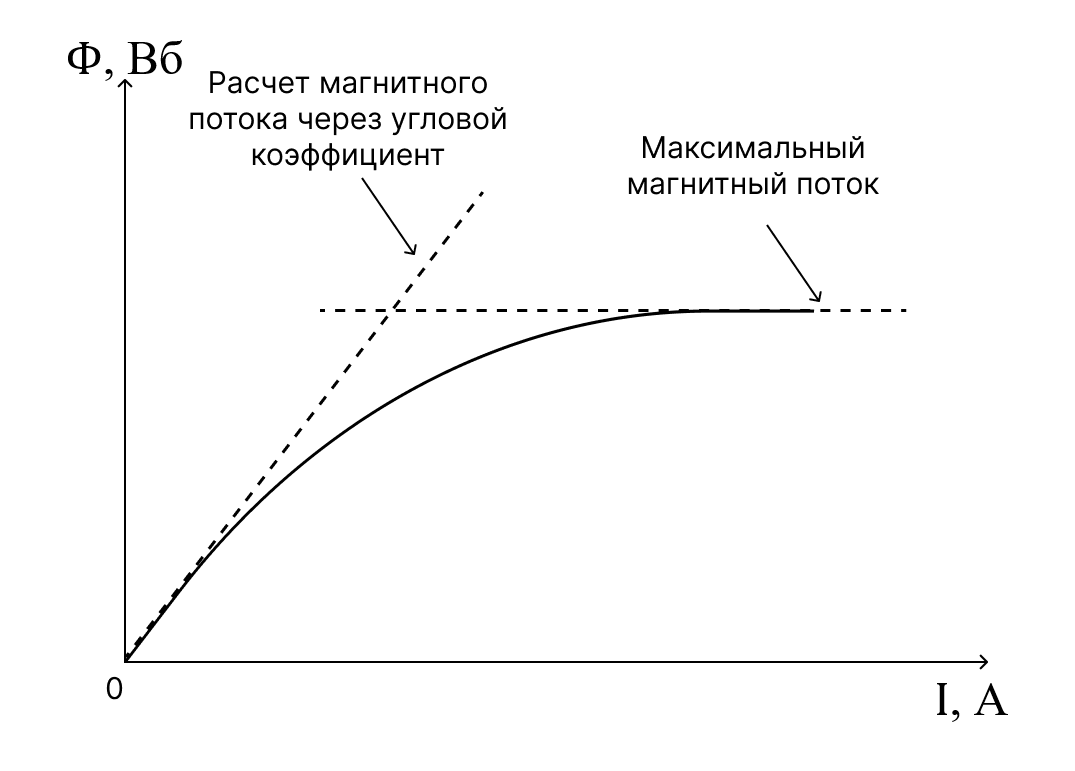
Рис. 1 Кривая магнитного потока#
Так как нет четкого аналитического выражения для данной кривой, в данном блоке есть возможность рассчитать магнитный поток через угловой коэффициент α. Для этого необходимо включить тумблер Последовательное возбуждение ДПТ. Также возможно задать максимальный магнитный поток кривой.
1. Свойства#
Свойство |
Значение по умолчанию |
Описание |
Единицы измерения |
|---|---|---|---|
Активное сопротивление якоря |
1.1 |
– |
Ом |
Индуктивность якоря |
1e-3 |
– |
Гн |
Постоянная двигателя |
0.34 |
– |
– |
Активное сопротивление обмотки возбуждения |
1e-3 |
– |
Ом |
Индуктивность обмотки возбуждения |
1e-3 |
– |
Гн |
Количество обмоток цепи возбуждения |
10 |
– |
– |
Момент инерции |
0.005 |
Момент инерции ротора |
кг\(\cdot\) м\(^2\) |
Коэффициент трения |
100e-3 |
– |
Н\(\cdot\) м\(\cdot\) с |
выкл |
Постоянные магниты вместо цепи возбуждения |
– |
|
выкл |
Последовательное соединение цепи возбуждения и якоря |
– |
|
Потокосцепление магнитов |
0.1 |
Доступно, когда |
Вб |
Угловой коэффициент кривой намагничивания, доступно, когда |
0.01 |
Расчет магнитного потока через угловой коэффициент |
Вб/А |
Значение магнитного потока при насыщении кривой намагничивания, доступно, когда |
0.1 |
Максимальное значение магнитного потока |
Вб |
2. Входы и выходы#
Параметры |
Вход/Выход |
Описание |
Единицы измерения |
Тип порта |
|---|---|---|---|---|
+ Обмотка возбуждения |
Вход |
– |
– |
Электроника |
+ Якорь |
Вход |
– |
– |
Электроника |
Внешний момент силы |
Вход |
Внешний момент силы сопротивления на валу |
Н\(\cdot\) м |
Автоматика |
- Обмотка возбуждения |
Выход |
– |
– |
Электроника |
- Якорь |
Выход |
– |
– |
Электроника |
Угловая частота |
Выход |
– |
рад/с |
Вращательное движение |
Для того, чтобы посмотреть возможности подключения блока необходимо перейти на страницу Описание портов блоков