

Синхронный двигатель с постоянными магнитами#
Внешний вид блока в REPEAT VISION#
Блок Синхронный двигатель с постоянными магнитами представляет собой синхронный электродвигатель, индуктор которого состоит из постоянных магнитов.
Для расчета параметров схема замещения синхронного двигателя представляется в dq – осях, рис. 1:
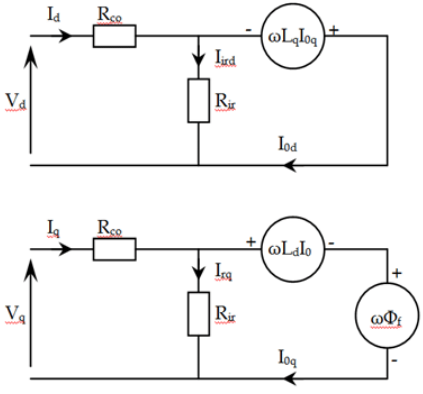
Рис. 1 Схема замещения синхронного двигателя#
Уравнения напряжения, приведенные к статору, представлены на формулах ниже (1) :
где:
\( \psi_{PM}\) - потокосцепление, создаваемое постоянными магнитами ротора (задается пользователем);
А токи определяются согласно следующим формулам (2) :
Электромагнитный момент определяется согласно формуле (3) :
где 2p – количество пар полюсов.
1. Свойства#
Свойство |
Значение по умолчанию |
Описание |
Единицы измерения |
|---|---|---|---|
Активное сопротивление обмотки статора |
500e-3 |
– |
Ом |
Индуктивность обмотки статора в продольной оси |
1e-3 |
– |
Гн |
Индуктивность обмотки статора в поперечной оси |
1e-3 |
– |
Гн |
Потокосцепление магнитов |
50e-3 |
Величина постоянного потокосцепления, индуцируемого в обмотке статора постоянными магнитами на одну пару полюсов |
Вб |
Коэффициент трения |
100e-3 |
– |
Н·м·с |
Момент инерции |
1 |
Момент инерции ротора |
кг\(\cdot\) м\(^2\) |
Число пар магнитных полюсов |
1 |
Число пар магнитных полюсов обмотки статора |
– |
2. Входы и выходы#
Параметры |
Вход/Выход |
Описание |
Единицы измерения |
Тип порта |
|---|---|---|---|---|
A |
Вход |
Фаза A |
– |
Электроника |
B |
Вход |
Фаза B |
– |
Электроника |
C |
Вход |
Фаза C |
– |
Электроника |
Внешний момент силы |
Вход |
Внешний момент силы сопротивления на валу |
Н\(\cdot\) м |
Автоматика |
Угловая частота |
Выход |
Угловая частота вращения вала |
рад/с |
Вращательное движение |
Электромагнитный момент силы |
Выход |
Момент силы на валу, создаваемый электромагнитным полем машины |
Н\(\cdot\) м |
Автоматика |
Ток фазы A |
Выход |
I\(_a\) |
А |
Автоматика |
Ток фазы B |
Выход |
I\(_b\) |
А |
Автоматика |
Ток фазы C |
Выход |
I\(_c\) |
А |
Автоматика |
Для того, чтобы посмотреть возможности подключения блока необходимо перейти на страницу Описание портов блоков