

Преобразование Кларк-Парка (αβ0-dq0)#
Внешний вид блока в REPEAT VISION#
Блок Преобразование Кларк-Парка (αβ0-dq0) выполняет прямое или обратное преобразование координат αβ0-dq0. В блоке есть возможность выбора типа расположения оси d относительно оси фазы А, типа расположения оси \(\beta\) относительно оси фазы A.
Прямое преобразование Кларк-Парка позволяет перейти от связанной со статором электрической машины неподвижной двухфазной системе αβ0 с нулевой составляющей к вращающейся со скоростью ротора двухфазной системе dq0.
Примечание
Для симметричной системы эта составляющая будет равна 0.
Обратное преобразование Кларк-Парка позволяет совершить обратный переход: от системы координат dq0 к системе координат αβ0.
Примечание
Тип преобразования определяется в зависимости от выбранного значения свойства Направление преобразования.
Формулы для прямого (1) и обратного (2) преобразований в общем виде приведены ниже:
где:
\(\alpha\),\( \beta\),0 – компоненты двухфазной системы координат \(\alpha \beta\)0;
d, q, 0 – компоненты двухфазной системы координат dq0;
\(\omega t \) – угол, определяющий положение системы координат dq0 в момент времени t при движении с угловой скоростью \(\omega\);
\(\Theta _{dq}\) – угол между осями А и d;
\(\Theta _{\beta}\) – угол между осью \( \beta\) и вертикальной осью.
Значение \(\omega \)t является входным параметром для блока и задается пользователем.
Значение \(\Theta _{dq}\) задается в блоке в свойстве
Расположение оси d в начальный момент времени. В зависимости от выбранного значения, ось d в начальный момент времени может быть сонаправлена с осью фазы A (см. рис. 1, а ниже), отставать от нее на 90⁰ (см. рис. 1, б ниже) или может быть сдвинута на произвольный угол относительно оси фазы A (см. рис. 1, в ниже) в диапазоне от -180⁰ до 180⁰ .
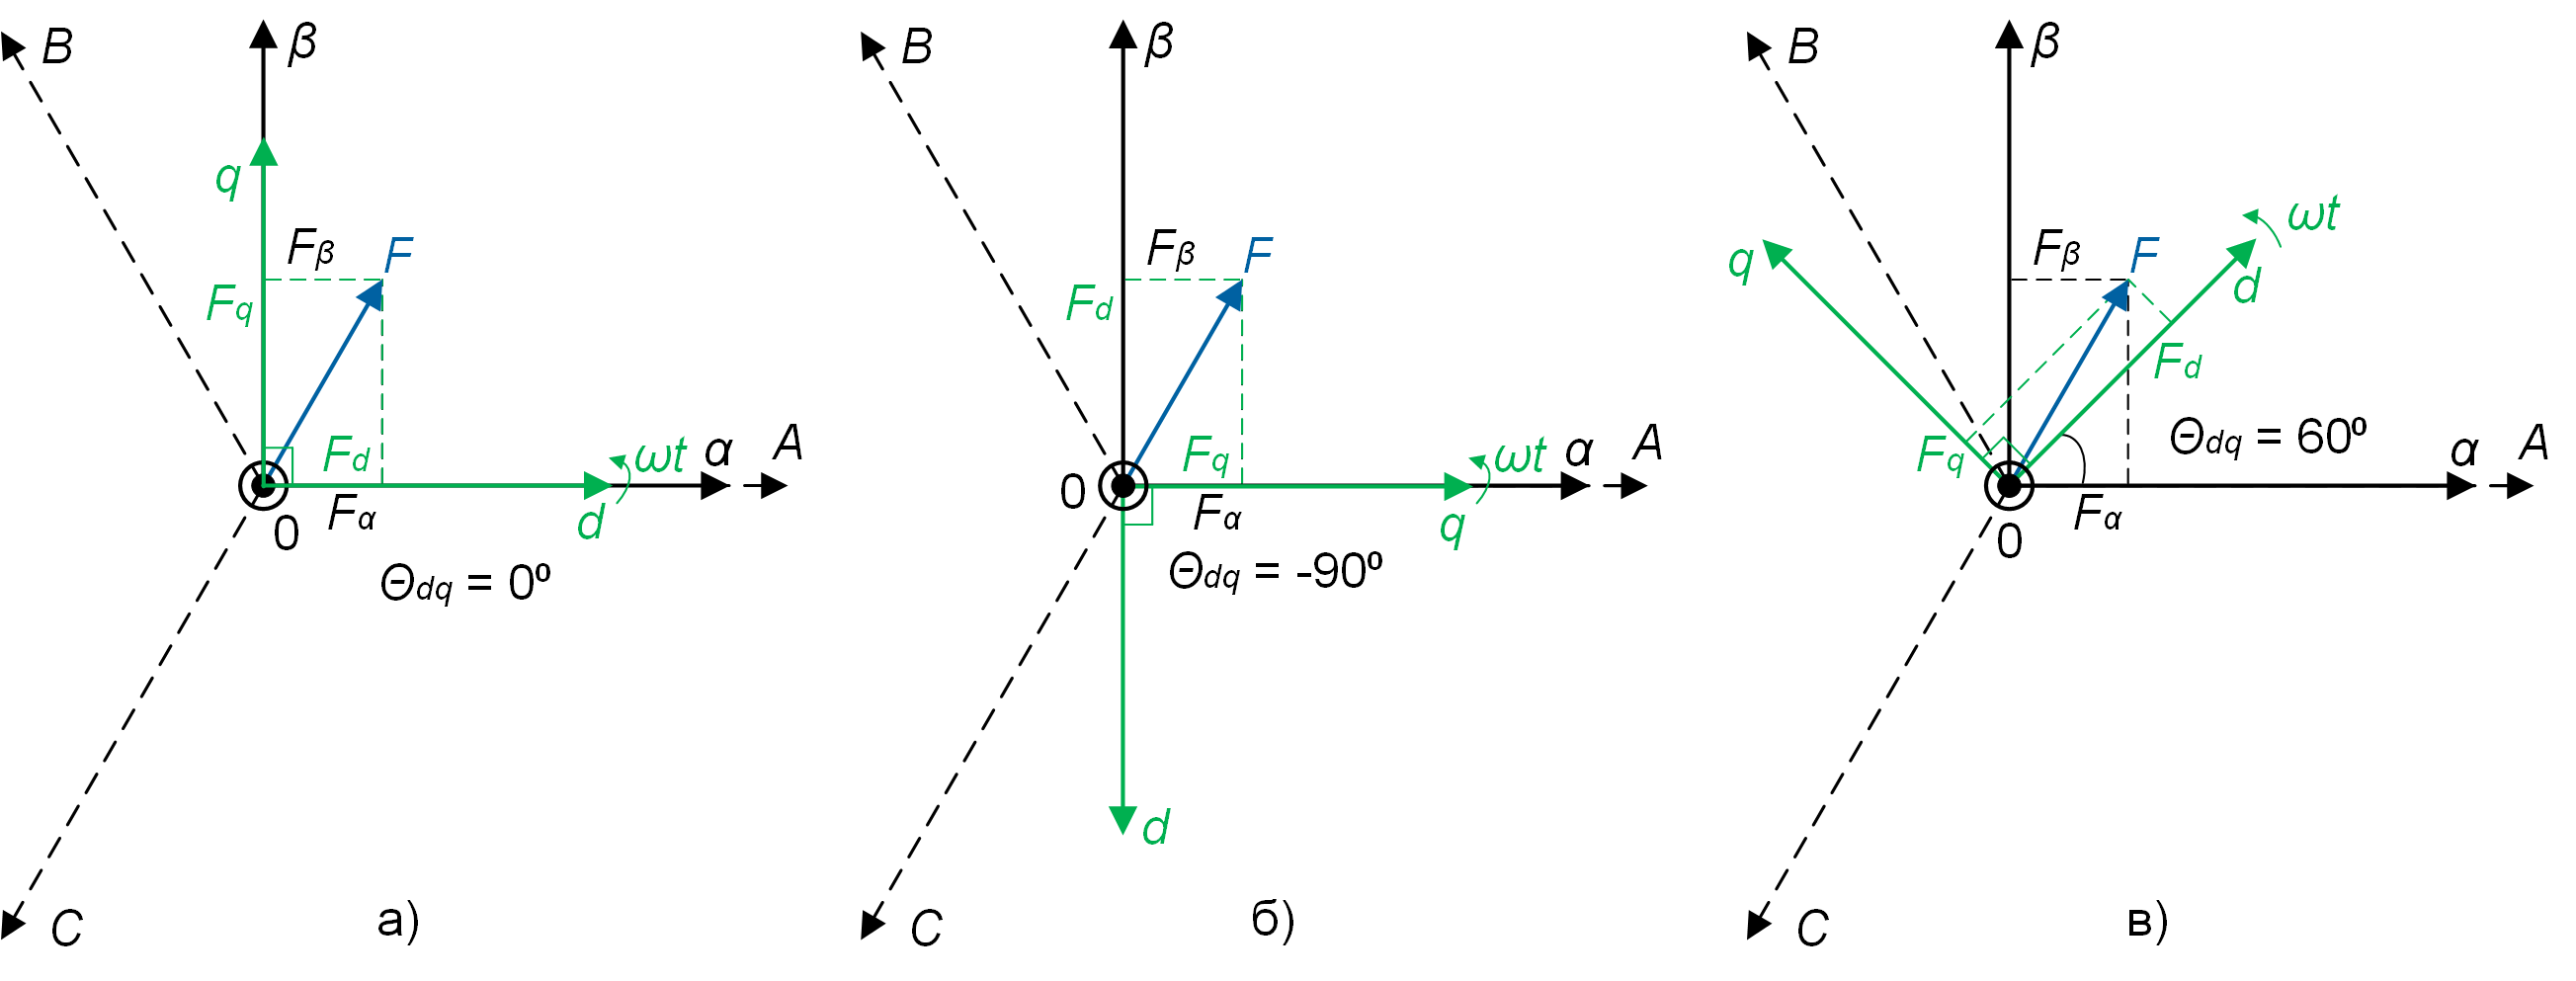
Рис. 1 Расположение осей систем координат при различных значениях угла \(\Theta _{dq}\) в начальный момент времени#
Значение \(\Theta _{\beta}\) задается в блоке в свойстве
Расположение оси β. В зависимости от выбранного значения, ось \(\beta\) может опережать ось фазы A на 90⁰ (см. рис. 2, а ниже) или отставать от нее на 90⁰ (см. рис. 2, б ниже).
Примечание
В первом случае угол \(\Theta _{\beta}\) = 0, во втором \(\Theta _{\beta}\) = 180⁰.
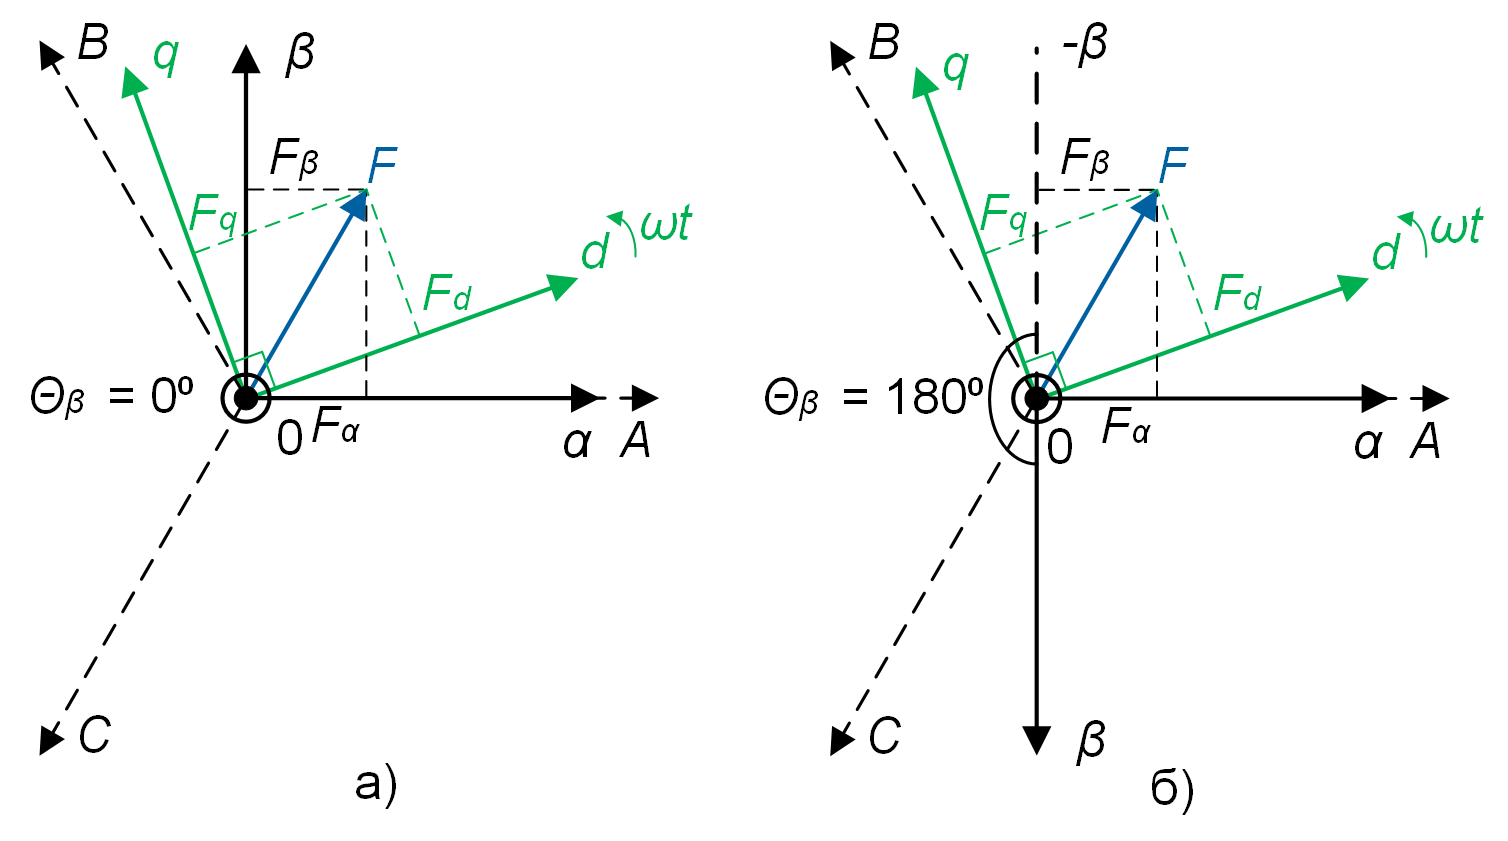
Рис. 2 Расположение осей систем координат при различных значениях угла \(\Theta _{\beta}\)#
На рис. 1 и 2 приведен вектор F – это обобщенный или изображающий вектор трехфазной системы, вращающийся со скоростью \(\omega\)t.
1. Свойства#
Свойство |
Значение по умолчанию |
Описание |
Единицы измерения |
|---|---|---|---|
Прямое |
- |
- |
|
Опережает ось фазы A на 90\(^0\) |
- |
- |
|
Сонаправлена с осью фазы A |
- |
- |
|
45 |
- |
град |
Примечание
Свойство становится доступным при выборе в свойстве Расположение оси d в начальный момент времени значения Другое
2. Входы и выходы#
Примечание
Наименование некоторых входных и выходных параметров зависит от значения свойства Направление преобразования
Параметры |
Вход/Выход |
Описание |
Единицы измерения |
Тип порта |
|---|---|---|---|---|
\(\alpha\) («Прямое») / |
Вход |
- |
- |
Автоматика |
\(\beta\) («Прямое») / |
Вход |
- |
- |
Автоматика |
0 |
Вход |
- |
- |
Автоматика |
\(\omega\) t |
Вход |
- |
рад |
Автоматика |
d («Прямое») / |
Выход |
- |
- |
Автоматика |
q («Прямое») / |
Выход |
- |
- |
Автоматика |
0 |
Выход |
- |
- |
Автоматика |
Для того, чтобы посмотреть возможности подключения блока необходимо перейти на страницу Описание портов блоков
3. Кодогенерация#
Важно
Блок поддерживает генерацию исходного кода на C