

Боковое движение#
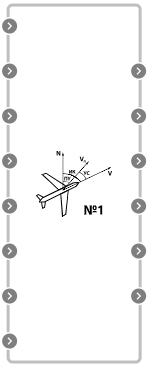
Внешний вид блока в REPEAT VISION#
При разделении сложного движения ракет на продольное и боковое принимают, что в первом приближении продольное движение не зависит от бокового. В соответствии с этим в уравнениях для определения характеристик продольного движения учитывают только те силы и моменты, которые действуют в плоскости стрельбы. При определении же характеристик бокового движения ракеты считать его независимым от продольного нельзя, поэтому в уравнения включаются все силы и моменты, которые в той или иной степени могут вызвать отклонения ракеты от плоскости стрельбы.
Система уравнений, описывающую боковое движение центра масс ракеты в полускоростной системе координат 0XYZ (1), (2), (3), (4), (5) и (6):
Уравнения, описывающие только боковое движение, не могут решаться самостоятельно, без учета основных величин, определяемых продольным движением. Например, в системе первое уравнение является основным при определении параметров бокового движения, но оно решается, только если известны m(t), v(t) и 0(t). Аэродинамические силы, и моменты, действующие в боковом направлении, также не могут быть определены, если не известны скорость и высота полета.
При больших углах наклона траектории необходимо проверять пределы применимости формулы, определяющей Yc.
1. Свойства#
Свойство |
Значение по умолчанию |
Описание |
Единицы измерения |
|---|---|---|---|
Начальное значение угла поворота траектории |
-13/57.3 |
- |
рад |
Начальное значение угла рысканья |
0 |
- |
рад |
Начальное значение угловой скорости вращения ЛА |
0 |
- |
рад/с |
Начальные значения бокового смещения |
0 |
- |
м |
2. Входы и выходы#
Параметры |
Вход/Выход |
Описание |
Единицы измерения |
Тип порта |
|---|---|---|---|---|
\(v\) |
Вход |
Модуль скорости ЛА |
м/с |
Автоматика |
Theta (\(\theta\)) |
Вход |
Угол наклона траектории |
рад |
Автоматика |
Tang (\(\upsilon\)) |
Вход |
Угол тангажа |
рад |
Автоматика |
P\(_y\) |
Вход |
Тяга двигателя ЛА в проекции на полускоростную ось 0Z* |
Н |
Автоматика |
Z |
Вход |
Аэродинамическая сила на ось 0Z* |
Н |
Автоматика |
MR\(_{y1}\) |
Вход |
Проекция момента в связанной системе координат на ось Y1 |
Н\(\cdot\)м |
Автоматика |
J\(_y\) |
Вход |
Моменты инерции ЛА |
кг\(\cdot м^2\) |
Автоматика |
m |
Вход |
Масса ЛА |
кг |
Автоматика |
PSI \(\Psi\) |
Выход |
Угол поворота траектории |
рад |
Автоматика |
W\(_{y1}\) |
Выход |
Угловая скорость вращения ЛА относительно связанных осей |
рад/с |
Автоматика |
psi \(\psi\) |
Выход |
Угол рысканья |
рад |
Автоматика |
betta \(\beta\) |
Выход |
Угол скольжения |
рад |
Автоматика |
gamma (\(\gamma_c\)) |
Выход |
Угол крена (угол между плоскостями 0X1Y1 и 0XY*) |
рад |
Автоматика |
Z |
Выход |
Боковое смещение |
м |
Автоматика |
Для того, чтобы посмотреть возможности подключения блока необходимо перейти на страницу Описание портов блоков