

ФАПЧ (3 фазы)#
Внешний вид блока в REPEAT VISION#
Блок ФАПЧ (3 фазы) реализует модель контура фазовой автоподстройки частоты (ФАПЧ), принимающего на вход трёхфазный сигнал.
В основе блока лежит стандартная структура трёхфазного ФАПЧ[1]. В рамках блока возможен выбор способа формирования разности фаз через свойство Способ формирования разности фаз, в соответствие с которыми будет меняться структура ФАПЧ. Так, возможны два варианта:
Фазовый сдвиг между dq-составляющими.
Их структурные схемы приведены на рис. 1 и 2 соответственно.
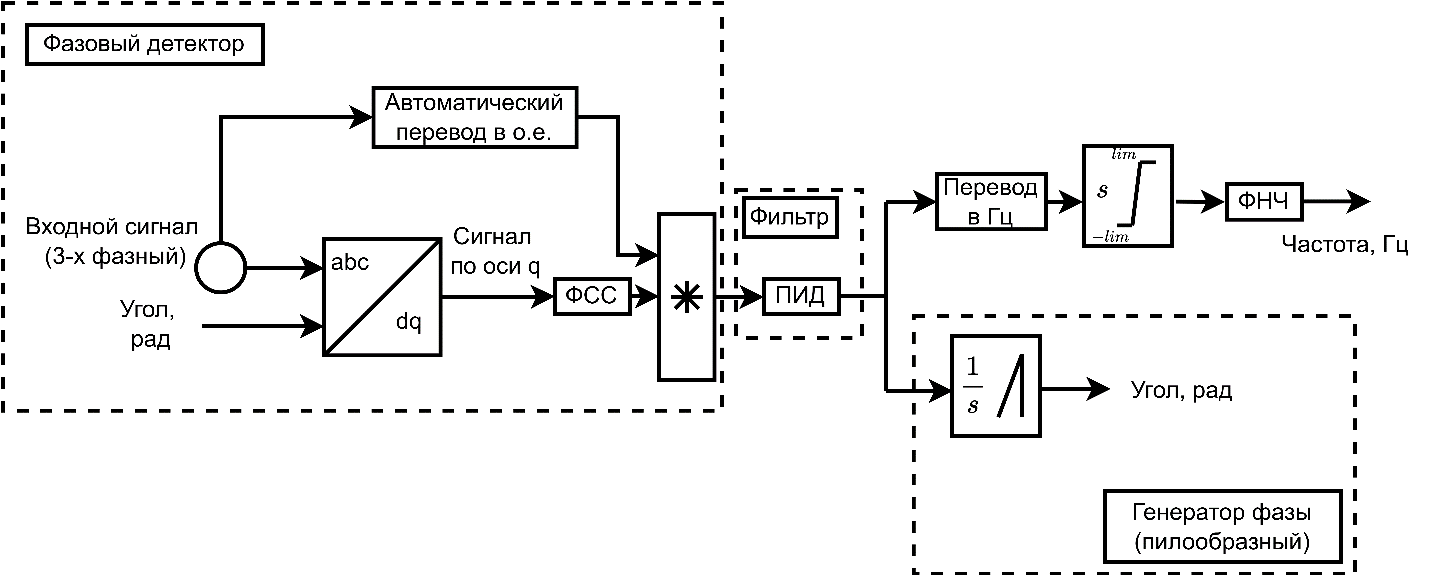
Рис. 1 Структурная схема трёхфазного ФАПЧ (Составляющая по оси q)#
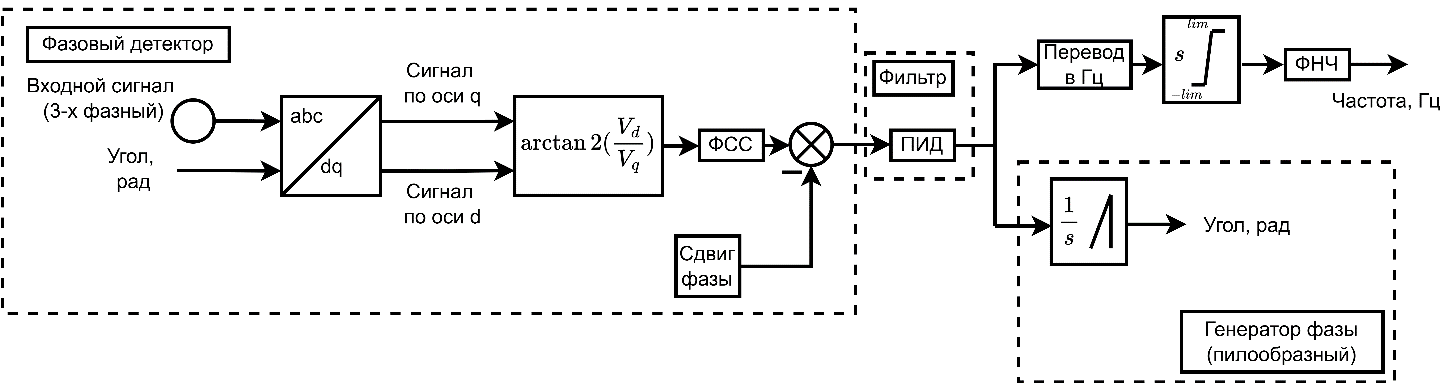
Рис. 2 Структурная схема трёхфазного ФАПЧ (Фазовый сдвиг между dq-составляющими)#
Примечание
Данная модель предназначена для расчёта частоты и фазы входного трёхфазного синусоидального сигнала.
Модель состоит из следующих функциональных частей:
Фазовый детектор. Формирует сигнал разности фаз входной синусоиды и генератора фазы.
Важно
В конфигурации Составляющая по оси q на входе ожидается сигнал в относительных единицах, а в конфигурации Фазовый сдвиг между dq-составляющими это не имеет значения.
Также в блоке реализована возможность фильтрации сигнала разности фаз посредством Фильтра Скользящего Среднего (ФСС). Он может быть включен посредством свойства Фильтр скользящего среднего
Важно
В конфигурации Фазовый сдвиг между dq-составляющими выходным сигналом Фазового детектора является разность между рассчитанным углом и уставкой сдвига, заданной в свойстве Уставка по углу между осями d и q.
Примечание
В блоке возможна реализация автоматического перевода сигнала из именованных единиц в относительные посредством умножения на коэффициент, рассчитываемый из модуля входного сигнала. Для включения такого функционала в блоке предусмотрено свойство Учёт адаптивного коэффициента усиления. Данный функционал недоступен для конфигурации блока Фазовый сдвиг между dq-составляющими, ввиду того, что для функции арктангенса неважно, представлен ли входной сигнал в именованных или относительных единицах
Фильтр. Представляет собой ПИД-регулятор, формирующий сигнал на основании разности фаз, определённой фазовым детектором. Фактически данный сигнал представляет собой частоту входной синусоиды в \(\frac{рад}{с}\). При этом, начальное значение данной частоты задаётся в свойстве
Начальная частота. Структурная схема реализации данного регулятора в блоке приведена на рис. 3.
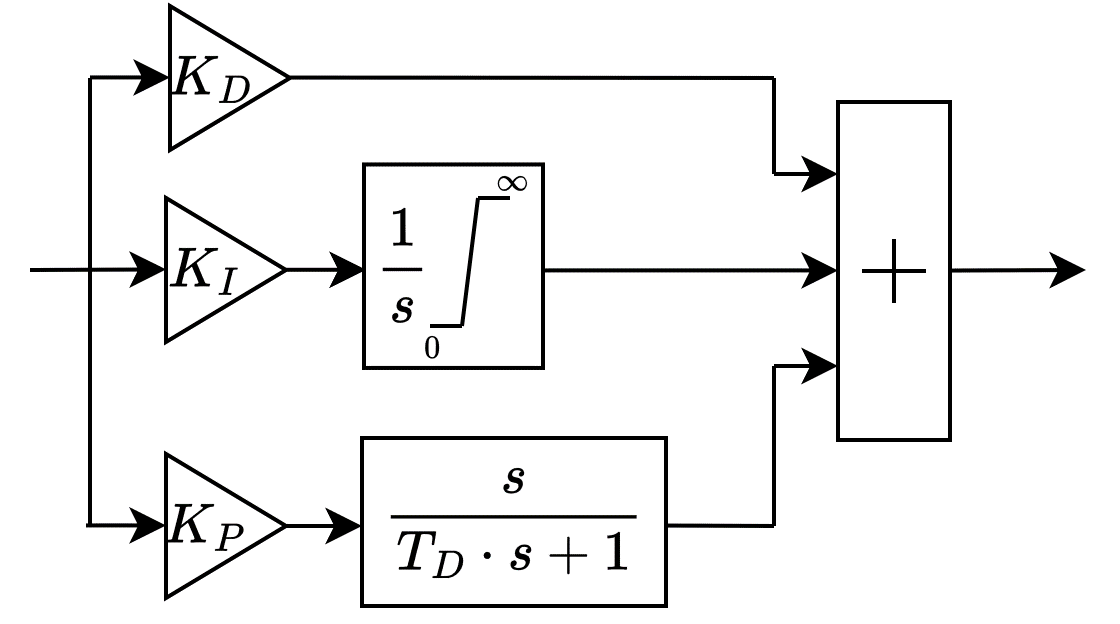
Рис. 3 Структурная схема реализации ПИД-регулятора#
Примечание
В структуре ПИД-регулятора в дифференциальном канале реализован фильтр низких частот, описываемый передаточной функцией первого порядка. Постоянная времени фильтра задаётся в свойстве Постоянная времени фильтра дифференциального канала ПИД-регулятора.
Генератор фазы (пилообразный). Представляет собой интегратор, сбрасывающийся при достижении фазой значения в 2\(\cdot \pi\) и формирующий, таким образом, пилообразный сигнал на выходе. На вход данного блока поступает управляющий сигнал от ПИД-регулятора.
Частота входного сигнала определяется из выходного сигнала ПИД-регулятора. В простейшем виде она определяется посредством перевода данного сигнала из \(\frac{рад}{с}\) в Гц. В блоке реализована возможность включения ограничения скорости изменения сигнала, а также его фильтрация после ограничения. Для включения данного функционала используются свойства Ограничение скорости изменения частоты и Фильтр частоты.
1. Свойства#
Свойство |
Значение по умолчанию |
Описание |
Единицы измерения |
|---|---|---|---|
Расположение оси d в начальный момент времени: |
Отстает от оси фазы A на 90° |
- |
- |
Способ формирования разности фаз: |
Фазовый сдвиг между dq-составляющими |
- |
- |
Угол между осями A и d в начальный момент, доступно при выборе |
0.0 |
- |
град |
Уставка по углу между осями d и q, доступно при выборе |
180.0 |
- |
град |
Минимальная частота, доступно при выборе |
10.0 |
- |
Гц |
Начальная фаза |
0.0 |
- |
град |
60.0 |
- |
Гц |
|
Коэффициент усиления пропорционального канала ПИД-регулятора |
180.0 |
- |
- |
Коэффициент усиления интегрального канала ПИД-регулятора |
3200.0 |
- |
- |
Коэффициент усиления дифференциального канала ПИД-регулятора |
1.0 |
- |
- |
Постоянная времени фильтра дифференциального канала ПИД-регулятора |
0.001 |
- |
с |
Частота среза фильтра измерителя частоты, доступно при выборе |
25.0 |
- |
Гц |
Предельное значение скорости изменения частоты, доступно при выборе |
1000.0 |
- |
- |
Учёт адаптивного коэффициента усиления, доступно при выболре |
вкл |
- |
- |
вкл |
- |
- |
|
вкл |
- |
- |
|
вкл |
- |
- |
|
Тип задания дискретизации: |
Децимация фундаментальной частоты дискретизации проекта |
- |
- |
Период дискретизации, доступно при выборе |
0.05 |
- |
с |
Коэффициент децимации фундаментальной частоты дискретизации проекта, доступно при выборе |
1 |
- |
- |
Частота дискретизации, доступно при выборе |
20.0 |
- |
Гц |
2. Входы и выходы#
Параметры |
Вход/Выход |
Описание |
Единицы измерения |
Тип порта |
|---|---|---|---|---|
Входной сигнал фазы А |
Вход |
- |
- |
Автоматика |
Входной сигнал фазы В |
Вход |
- |
- |
Автоматика |
Входной сигнал фазы С |
Вход |
- |
- |
Автоматика |
Частота |
Выход |
- |
Гц |
Автоматика |
Угол |
Выход |
- |
рад |
Автоматика |
Для того, чтобы посмотреть возможности подключения блока необходимо перейти на страницу Описание портов блоков