

Аппроксимационная модель (ИГ)#
Внешний вид блока запуска аппроксимационной модели#
Блок Аппроксимационная модель (ИГ) предназначен для использования в рамках библиотеки Изотермическая гидравлика множества аппроксимационных моделей:
Нейронных сетей, являющихся частью алгоритмов машинного обучения;
Гауссовских процессов;
Линейных и нелинейных регрессионных моделей.
Аппроксимационные модели могут содержать в себе любые нелинейные зависимости между входными параметрами модели и результатами вычислений, которые затруднительно описать программным алгоритмом и требует применения таких современных подходов, как например, нейронные сети и других методов машинного обучения.
Блок предназначен для вызова (Inference) аппроксимационной модели и обеспечения обмена данными в процессе моделирования с другими блоками библиотеки Изотермическая гидравлика.
Блок Аппроксимационная модель (ИГ) обеспечивает загрузку модели из нейтрального формата ONNX.
Примечание
В библиотеке Внешние модели содержится блок Аппроксимационная модель, предназначенный для вызова ML моделей в процессе моделирования и обмена данными с блоками библиотеки Автоматика и другими блоками, содержащими порт типа Автоматика.
1. Требования к аппроксимационной модели, взаимодействующей с блоками библиотеки изотермической гидравлики#
Важно
Основные требования к аппроксимационной модели представлены в описании аналогичного блока библиотеки Внешние модели.
1.1. Требования к формулированию задачи на аппроксимацию#
Аппроксимационная модель должна описывать физический процесс движения жидкости в моделируемой системе, выражая зависимость массового расхода \( \dot{\mathbf m_i}\) от давлений \(\mathbf P_{i}\) (1).
Узел должен быть составным элементом аппроксимационной модели. Каждый узел \(i\) должен включать параметр давления \(\mathbf P_{i}\) и результат вычисления массового расхода \(\dot{\mathbf m_i}\).
в зависимости (1) индекс \(i\) обозначает порядковый номер узла модели.
Аппроксимационная модель должна содержать хотя бы один узел с параметром давления \(\mathbf P_{1}\) и расчётным значением массового расхода \( \dot{\mathbf m_1}\).
Правило знаков для расчёта расхода#
Положительное направление массового расхода принято в узел аппроксимационной модели.
Расход, направленный из узла модели, считается отрицательным.
На схеме ниже изображено два узла аппроксимационной модели с положительным направлением расчётных значений массовых расходов.
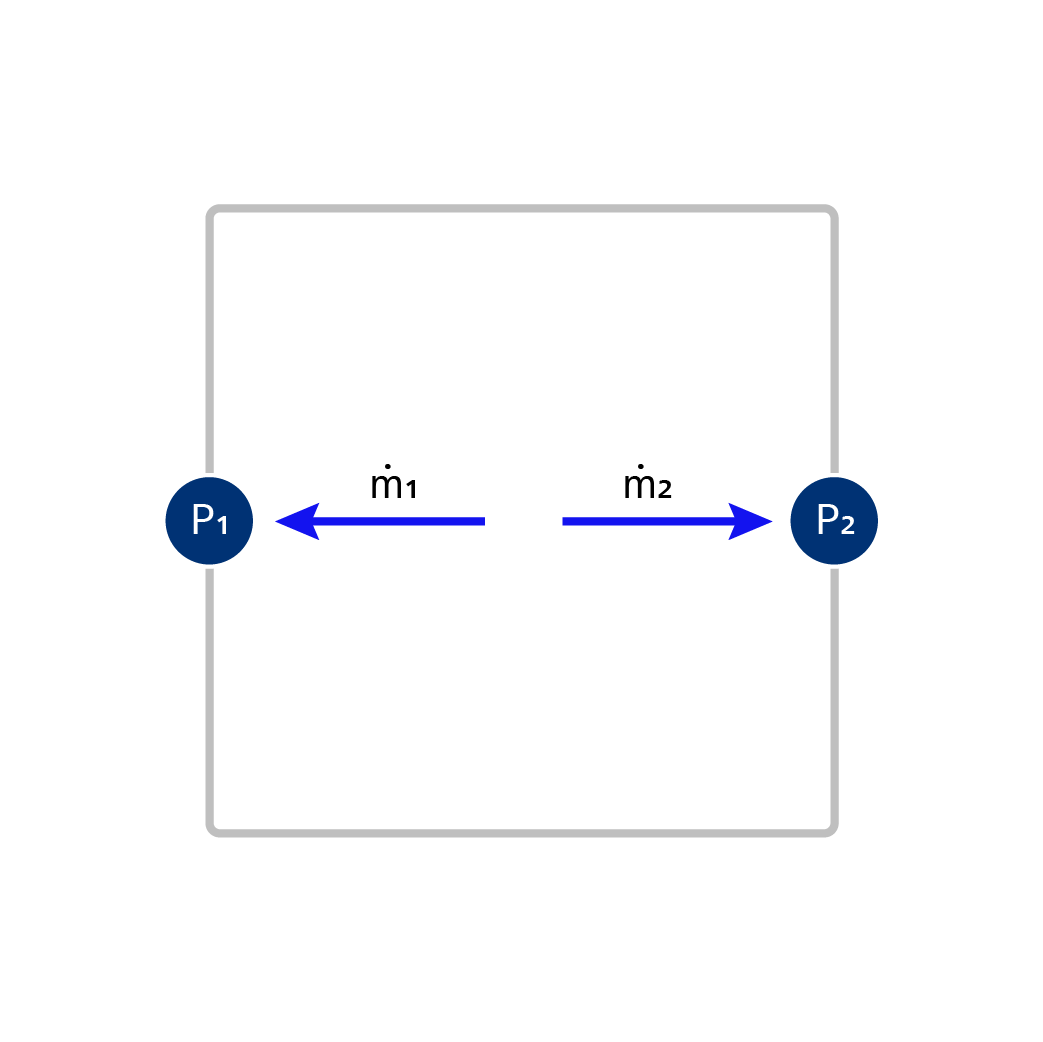
Правило знаков расчёта массовых расходов для аппроксимационной модели с двумя узлами.#
На схеме выше приняты следующие обозначения.
Обозначения |
Описание |
|---|---|
Синие круги |
Узлы модели с параметрами давлений \(\mathbf P_{i}\) |
Синие векторы |
Положительные направления массовых расходов модели \(\dot{\mathbf m_i}\) |
Вариант расчёта массового расхода из одного узла в другой#
Аппроксимационная модель может содержать два узла, рассчитывая одно значение массового расхода \(\dot{\mathbf m}\), направленного от узла 1 к узлу 2 в соответствии с схемой, приведённой ниже.
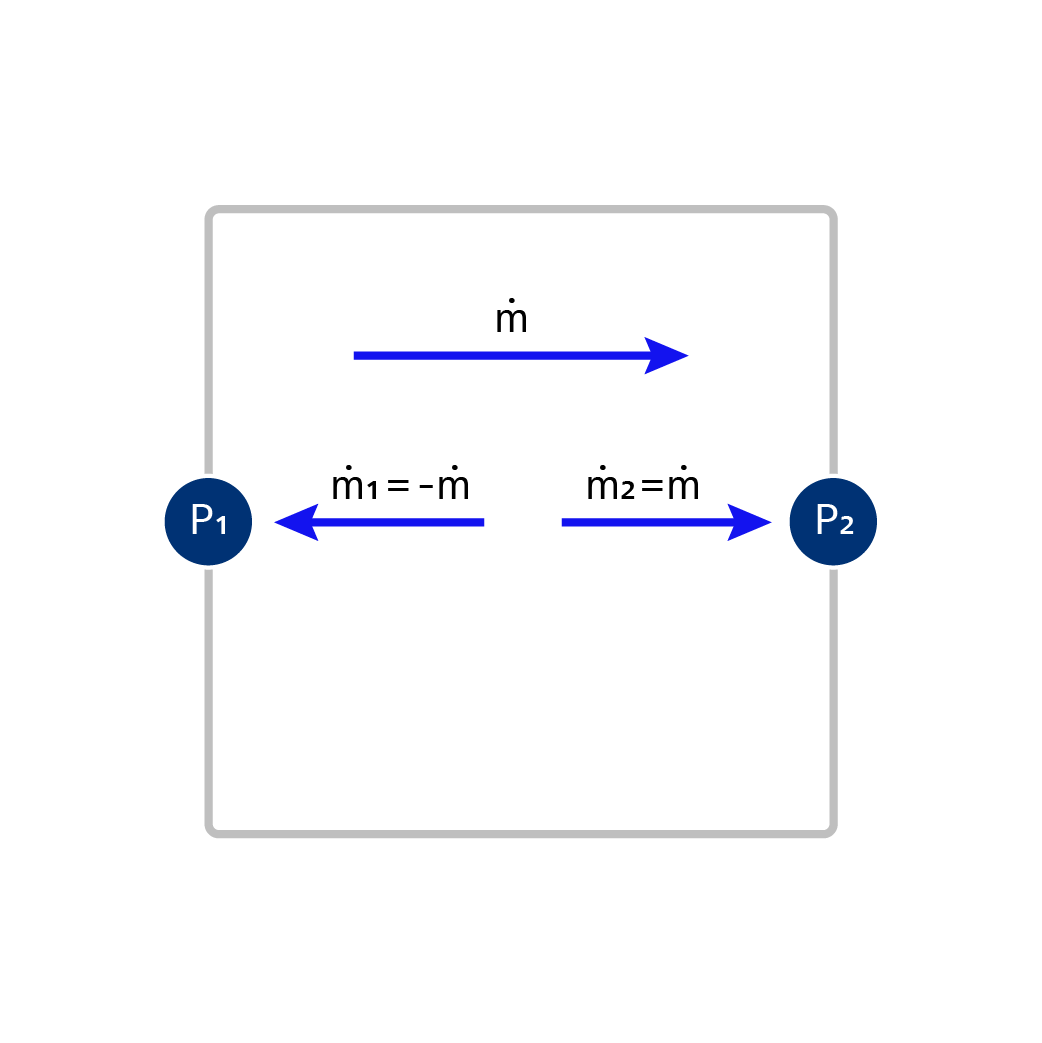
Расчёт массового расхода от узла 1 к узлу 2 аппроксимационной модели с двумя узлами.#
В приведённом выше случае массовый расход, направленный к узлу 2, равен \(\dot{\mathbf m}\), а массовый расход узла 1 принимается \( - \dot{\mathbf m}\).
Вариант расчёта массовых расходов в трёх узлах#
Аппроксимационная модель может содержать три и более узла, рассчитывая значения массовых расходов \(\dot{\mathbf m_i} = f(\mathbf P_{i})\), в каждом из узлов модели.
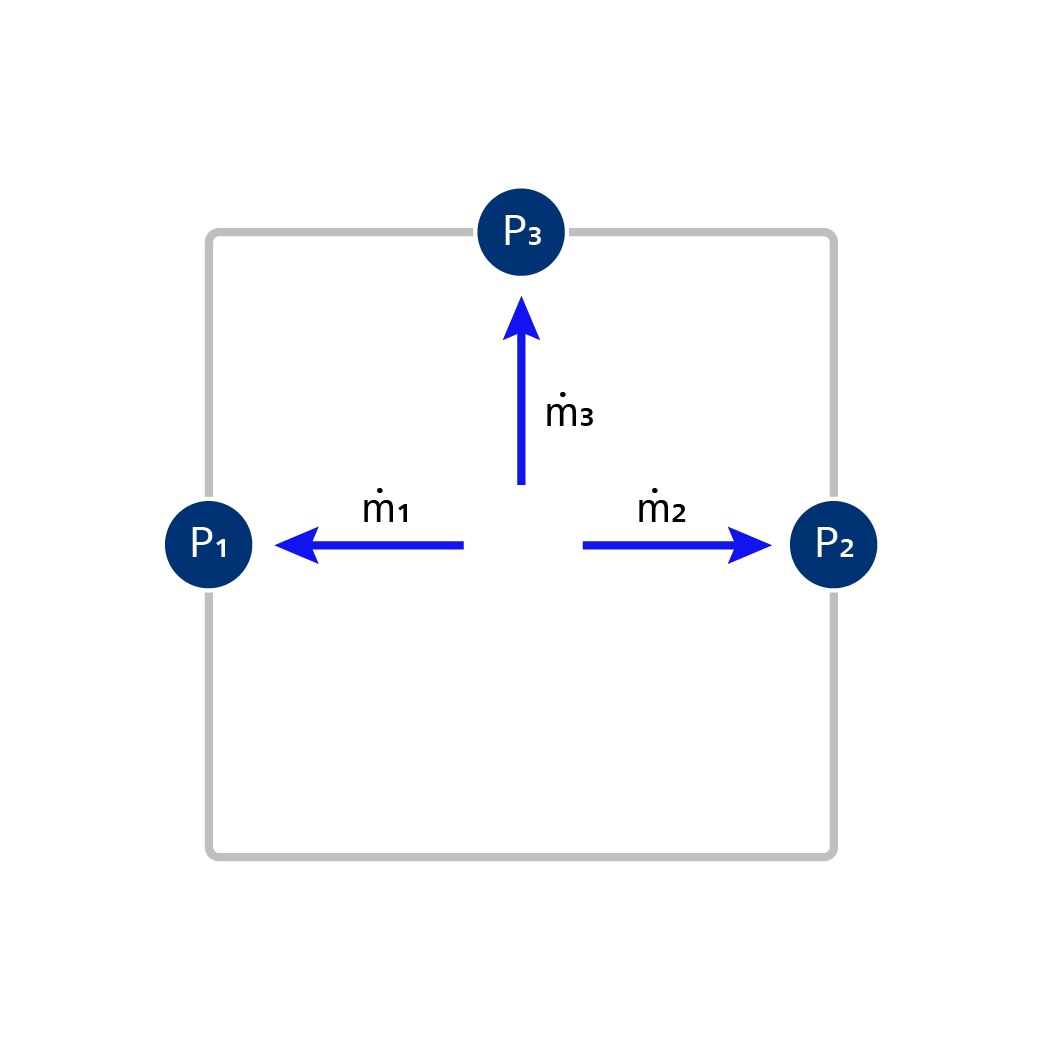
Расчёт массовых расходов в трёх узлах аппроксимационной модели.#
1.2. Требования к параметрам аппроксимационной модели#
Аппроксимационная модель, взаимодействующая с блоками библиотеки Изотермическая гидравлика, должна:
В качестве входных параметров принимать значения давлений (P₁,P₂,Pₙ на рисунке ниже) в узлах моделируемого элемента системы;
В результате расчёта модель должна отдавать значения массовых расходов жидкости (m₁, m₂, mₙ на рисунке ниже) в каждом узле моделируемой системы.
Исходные данные и результаты расчёта Аппроксимационной модели (ИГ)#
На на рисунке выше используются следующие обозначения.
Обозначение |
Размерность |
Описание |
|---|---|---|
P₁, … , Pₙ |
Па |
Исходные значения давлений в узлах аппроксимационной модели |
m₁, … , mₙ |
кг/с |
Результаты расчёта массовых расходов жидкости |
Физические величины исходных данных и результатов расчётов аппроксимационной модели должны быть представлены в системе единиц СИ.
2. Свойства#
Нет
3. Входы и выходы#
Параметры |
Вход/Выход |
Описание |
Единицы измерения |
Тип порта |
|---|---|---|---|---|
Давления |
Вход |
Список входных портов формируется на основе информации о наборе входных параметров модели из ONNX-файла |
Па |
Изотермическая гидравлика |
Расходы |
Выход |
Список выходных портов формируется на основе информации о наборе выходных параметров (результатов вычислений) модели из ONNX-файла |
кг/с |
Автоматика |
Выходные порты блока необходимы для получения результатов расчётов массовых расходов в узлах модели, а также для передачи результатов расчётов в блок Выходной порт.
Важно
Блок Датчик не поддерживает отображение результатов расчёта блока Аппроксимационная модель (ИГ).
Для того, чтобы посмотреть возможности подключения блока необходимо перейти на страницу Описание портов блоков.