

Передача Винт - гайка#
Внешний вид блока в REPEAT VISION#
Блок Передача Винт-гайка моделирует систему, в которой вращательное движение преобразуется в поступательное. На левый порт передается угловая частота вращения в [рад/с], а на правый линейная скорость в [м/c].
Входной порт принимает сигнал угловой скорости в [рад/с], выходной - скорость, [м/с] (см. рис. 1 ниже). Выходной порт передает силу, [Н].
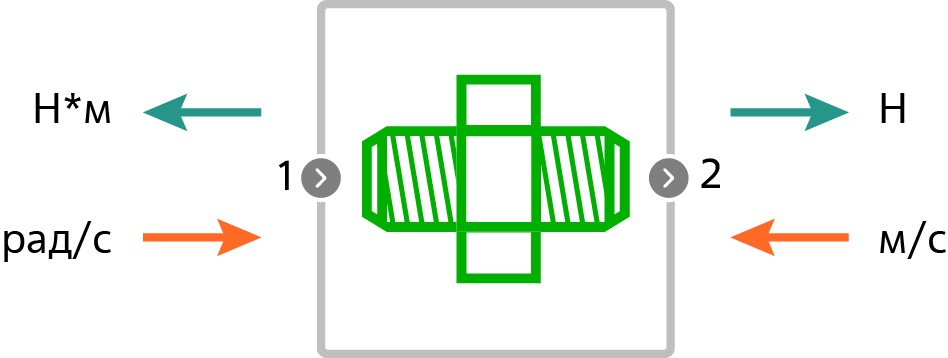
Рис. 1 Иконка блока Передача Винт-гайка#
Жесткость и демпфирование поверхности соприкосновения необходимы для расчета нормальной силы, действующей на резьбу. Для учета трения указывается коэффициенты статического трения и трения скольжения.
В данном блоке реализована модель трения “Интегратор со сбросом”, в которой величина силы статического трения зависит от граничного расстояния действия статического трения, которое указывается в свойствах блока.
Результирующая сила состоит из нормальной и касательной составляющих. Нормальная сила зависит от относительной скорости и пройденного расстояния (1) :
где:
k - жёсткость, [Н/м];
d - демпфирование, [Н \(\cdot\) c/м];
v\(_{отн}\) - относительная линейная скорость тел, [м/c] (2) :
где:
\(\alpha\) - угол подъёма, [рад];
R - радиус винта, [м].
Подсказка
Если в ваших целях смоделировать сонаправленное вращение объектов механики, необходимо подавать отрицательное значение скорости на выходной порт блока.
Важно
Отрицательное значение угла опережения моделирует правую резьбу винта.
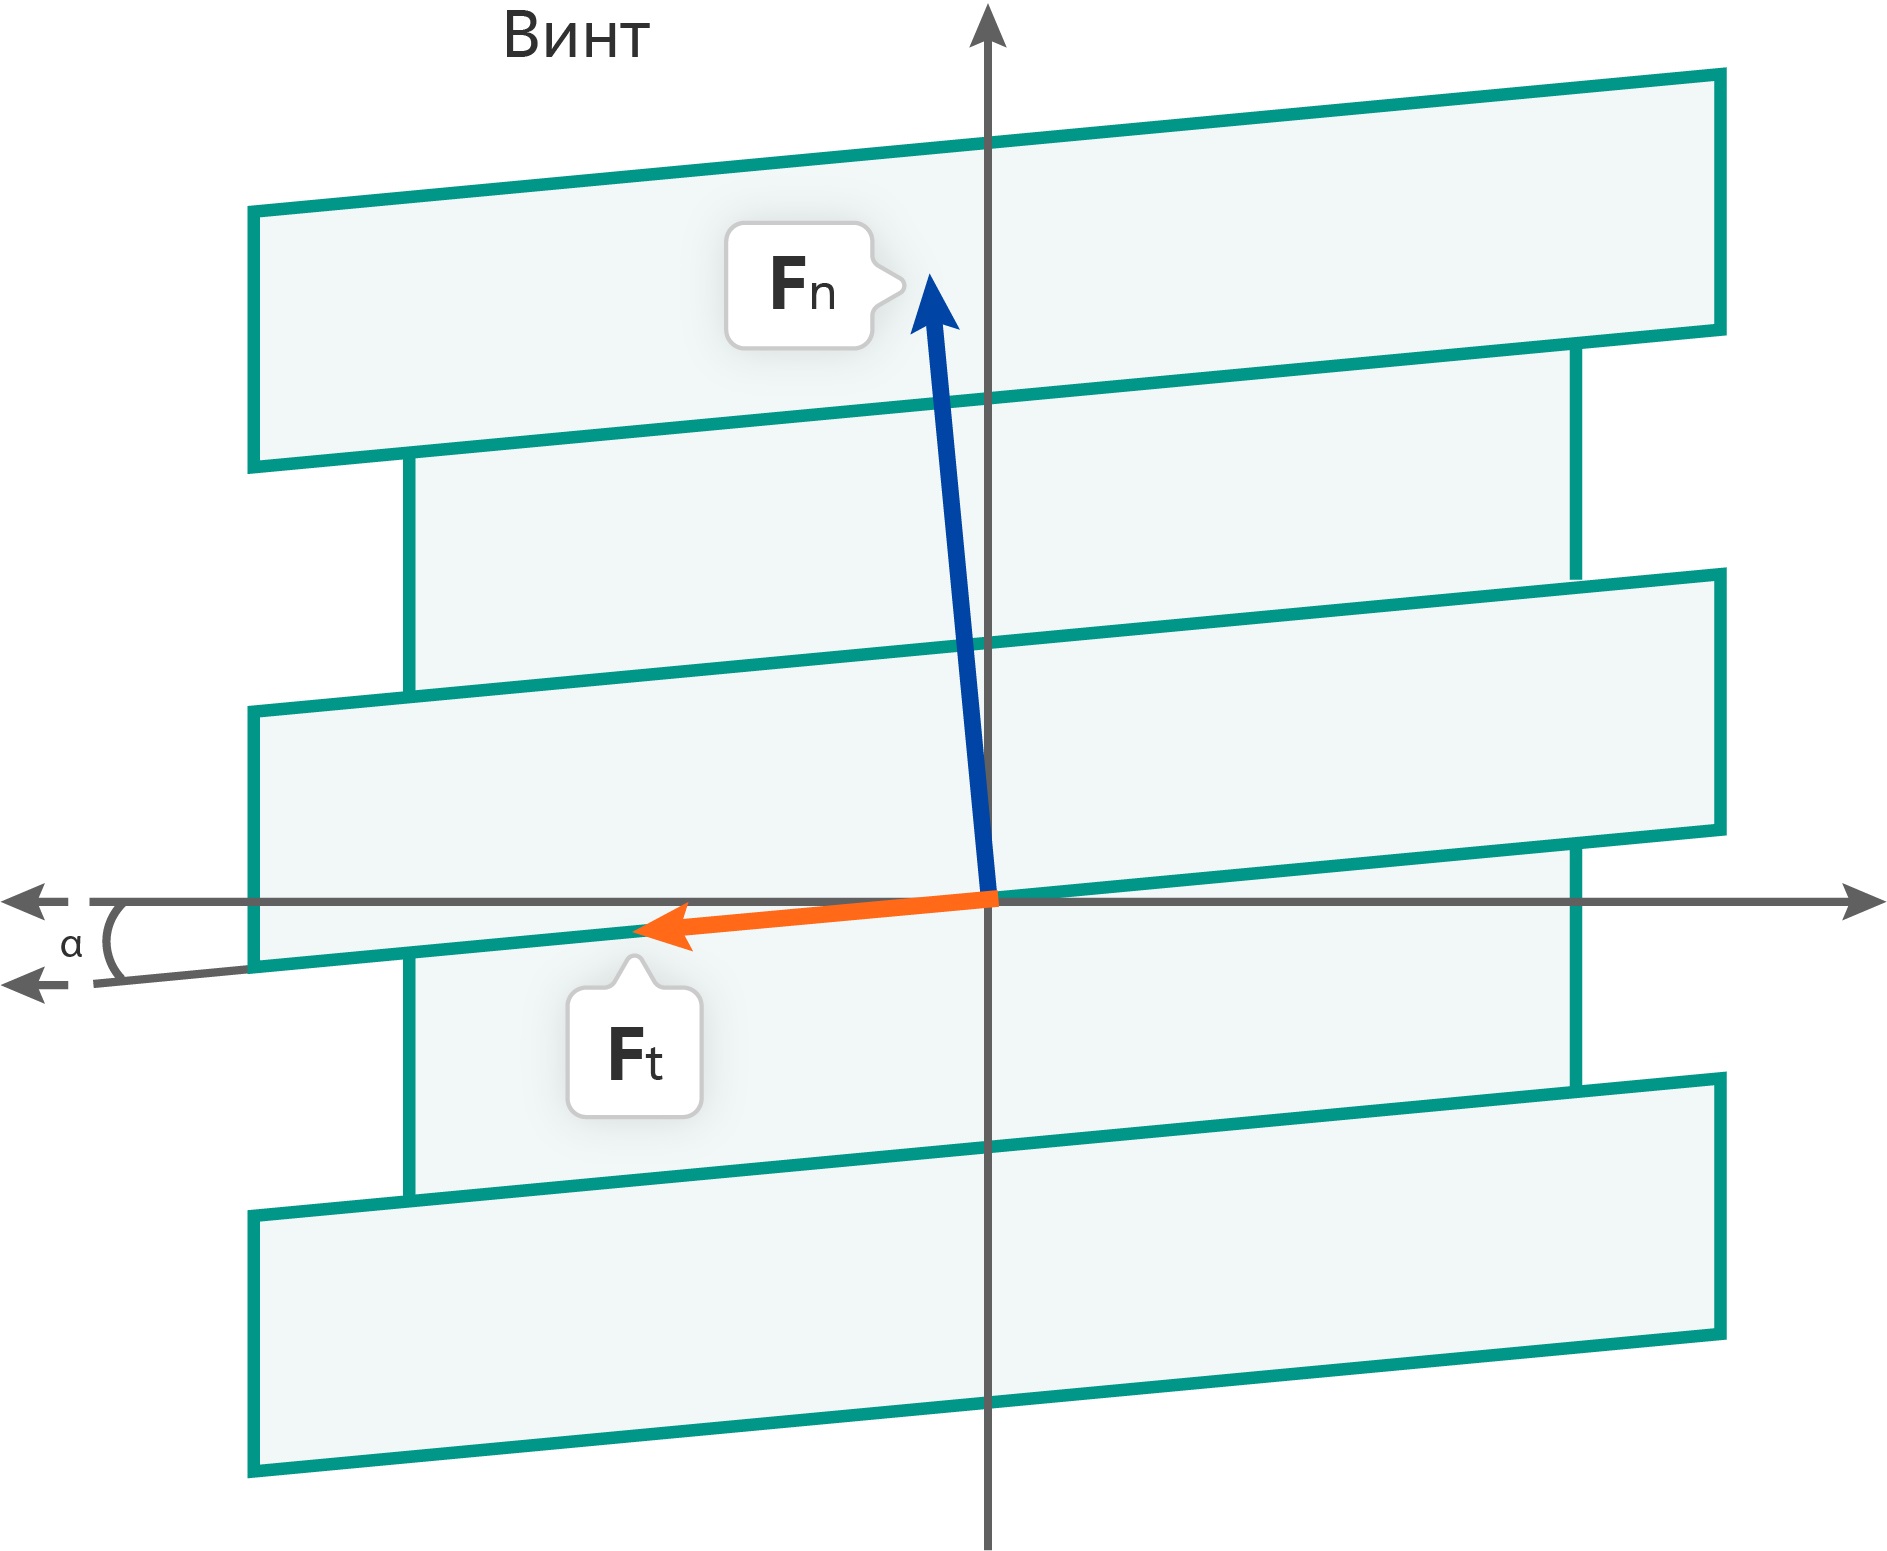
Рис. 2 Силы на поверхности резьбы#
Изначально передача находится в режиме покоя, при ненулевой относительной скорости образуется статическая сила трения (3) :
При статическом трении касательная сила зависит от границы расстояния s\(_{граница}\) (4) :
где:
\(k_{статич.}\) - жесткость при статическом трении, [о.е.];
\(s_{граница}\) - граничное расстояние, при преодолении которого наступает режим скольжения, [м];
\(c_{статич.}\) - коэффициент статического трения, [о.е.];
\(v_{отн.кас.}\) - относительная скорость, параллельная поверхности витка резьбы винта, [м/с].
В режиме скольжения трение вычисляется относительно нормальной силы по формуле (5) :
Эффект Штрибека позволяет осуществить плавный переход между статическим и динамическим трением. Для учета данного эффекта необходимо включить тумблер Учесть эффект Штрибека. При данной конфигурации сила трения приобретает экспоненциальный характер и определяется по формуле (6) :
Сила, действующая на гайку F\(_{гайка}\) (7), и момент действующий на винт М\(_{винт}\) (8), вычисляются по формулам:
Подсказка
Также при помощи тумблера Изменить направление движения производится преобразование поступательного движения во вращательное.
1. Свойства#
Свойство |
Значение по умолчанию |
Описание |
Единицы измерения |
|---|---|---|---|
Диаметр винта |
0.01 |
- |
м |
Угол подъема |
2.0 |
- |
градусы |
Жесткость |
1000.0 |
- |
Н/м |
Демпфирование |
1000.0 |
- |
Н/(м/с) |
Коэффициент трения скольжения |
0.01 |
- |
о.е. |
Коэффициент статического трения |
0.02 |
- |
- |
Жесткость статического трения |
1000.0 |
- |
Н/(м/с) |
Граница расстояния, при которой действует статическая сила трения |
0.001 |
- |
- |
выкл |
- |
- |
|
Переходная скорость эффекта Штрибека, доступно при выборе |
0.001 |
- |
м/с |
выкл |
вкл - преобразование поступательного движения во вращательное; |
- |
2. Входы и выходы#
Параметры |
Вход/Выход |
Описание |
Единицы измерения |
Тип порта |
|---|---|---|---|---|
Угловая скорость |
Вход |
Доступно, когда свойство |
рад/c |
Вращательное движение |
Cкорость |
Вход |
Доступно, когда свойство |
м/c |
Поступательное движение |
Сила |
Выход |
Доступно, когда свойство |
Н |
Поступательное движение |
Момент |
Выход |
Доступно, когда свойство |
Н\(\cdot\)м |
Вращательное движение |
Для того, чтобы посмотреть возможности подключения блока необходимо перейти на страницу Описание портов блоков