

Боковое движение c заданным углом рысканья#
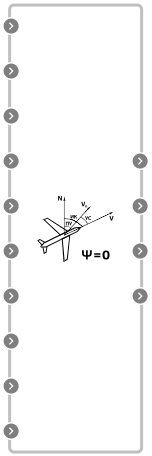
Внешний вид блока в REPEAT VISION#
При отсутствии возмущений в боковом направлении траектория ракеты совпадает с плоскостью стрельбы и, если нет каких-либо особых соображений, программное значение угла рыскания следует принять равным нулю. Угол рассогласования по рысканию свяжем с углом поворота управляющих органов с помощью статического коэффициента системы управления — K\(_{0\psi}\) и получим (1):
Используя балансировочную зависимость запишем (2),(3), (4), (5), (6), (7), (8)и (9):
Отсюда (3):
В итоге получим систему уравнений, приближенно описывающую сбалансированный полет управляемой ракеты в боковом направлении.
1. Свойства#
Свойство |
Значение по умолчанию |
Описание |
Единицы измерения |
|---|---|---|---|
Длина ЛА |
2 |
- |
м |
Расстояние от центра давления управляющих органов до центра масс ЛА |
2 |
- |
м |
Начальный угол поворота траектории |
2 |
- |
град |
Площадь ЛА, необходимая для определения момента My1 |
2 |
- |
м\(^2\) |
Начальное значение бокового смещения |
2 |
- |
м |
2. Входы и выходы#
Параметры |
Вход/Выход |
Описание |
Единицы измерения |
Тип порта |
|---|---|---|---|---|
\(v\) |
Вход |
Модуль скорости ЛА |
м/с |
Автоматика |
Theta (\(\theta\)) |
Вход |
Угол наклона траектории |
рад |
Автоматика |
P |
Вход |
Вектор силы тяги двигателя ЛА в системе координат |
Н |
Автоматика |
Z\(_{betta}\) |
Вход |
Подъёмная сила в полускоростной системе координат |
Н |
Автоматика |
M\(_{ybetta1}\) |
Вход |
Проекция момента на ось Y1 в связанной системе координат |
Н\(\cdot\)м |
Автоматика |
Z\(_{p1}\) |
Вход |
Сумма сил, создаваемая управляющими органами в связанной системе координат |
Н |
Автоматика |
m |
Вход |
Масса ЛА |
кг |
Автоматика |
Q |
Вход |
Скоростной напор |
Н/м\(^2\) |
Автоматика |
Psi_prog \(\psi_{prog}\) |
Вход |
Значение программного угла рысканья |
рад |
Автоматика |
\(K_{0psi}\) |
Вход |
Коэффициент системы управления |
рад |
Автоматика |
Psi \(\Psi\) |
Выход |
Угол поворота траектории |
рад |
Автоматика |
Z\(_z\) |
Выход |
Боковое смещение |
м |
Автоматика |
psi \(\psi\) |
Выход |
Угол рысканья |
рад |
Автоматика |
betta \(\beta\) |
Выход |
Угол скольжения |
рад |
Автоматика |
Для того, чтобы посмотреть возможности подключения блока необходимо перейти на страницу Описание портов блоков