

Бесколлекторный двигатель постоянного тока#
Внешний вид блока в REPEAT VISION#
Блок Бесколлекторный двигатель постоянного тока представляет собой модель синхронной электрической машины с трапецеидальной формой ЭДС и датчиками положения ротора.
Модель машины описывается следующими уравнениями:
уравнения обмоток статора (1):
где:
\(i_A,i_B,i_C\) – ток фазы А, В и С соответственно, [А];
\(R\) – активное сопротивление обмотки фазы, [Ом];
\(L\) – индуктивность обмотки фазы, [Гн];
\(E_A,E_B,E_C\) – ЭДС фазы А, В и С соответственно, [В].
где:
\(p\) – число пар полюсов;
\(k_e\) – конструкционная постоянная ЭДС, [В/(рад/с)];
\(\omega_r\) – угловая частота вращения ротора, [рад/с];
\(\theta_e\) – электрический угол поворота ротора, [рад];
\(F\) – функция ЭДС, которая реализует трапецеидальную форму в зависимости от электрического угла поворота ротора, представленную на рис. 1:
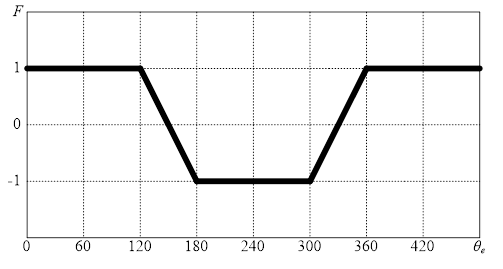
Рис. 1 Трапецеидальная форма функции ЭДС#
электромагнитный момент на валу (3):
где \(k_t\) – конструкционная постоянная момента, [Н\(\cdot\)м/А].
описание механики двигателя (4):
где:
\(J_Я\) – момент инерции якоря, [Н\(\cdot\)м\(^2\)];
\(M_{вр}\) – электромагнитный момент на валу якоря, [Н\(\cdot\)м];
\(M_{тр}\) – момент трения, определяется трением в подшипниках и щеточно-коллекторным аппаратом, [Н\(\cdot\)м];
\(M_{сн}\) – момент сопротивления, создаваемый нагрузкой на валу якоря, [Н\(\cdot\)м].
Примечание
Это значение подается на блок извне через порт автоматики и/или порт механики.
момент трения определяется по формуле (5):
где \(K_{тр}\) – коэффициент трения.
1. Свойства#
Свойство |
Значение по умолчанию |
Описание |
Единицы измерения |
|---|---|---|---|
Число пар полюсов |
2.0 |
– |
– |
Активное сопротивление обмотки |
2.875 |
– |
Ом |
Индуктивность обмотки |
0.0027 |
– |
Гн |
Постоянная момента |
0.0042 |
– |
Н\(\cdot\)м/А |
Постоянная ЭДС |
0.0042 |
– |
В/(рад/с) |
Момент инерции ротора |
5.0E-4 |
– |
кг\(\cdot\)м\(^2\) |
Коэффициент трения ротора |
8.9E-5 |
– |
Н\(\cdot\)м/(рад/с) |
Массив начальных условий [частота вращения ротора, угол поворота ротора] |
0.0; 0.0 |
– |
рад/с; рад |
вкл |
Изменяет электрическую схему обмоток статора и число выводов блока |
– |
2. Входы и выходы#
Параметры |
Вход/Выход |
Описание |
Единицы измерения |
Тип порта |
|---|---|---|---|---|
Внешний момент силы |
Вход |
Значение внешнего момента на валу от нагрузки |
\(Н\cdot м\) |
Автоматика |
A+ |
Вход |
Начало фазы А обмотки статора |
- |
Электроника |
A-, доступен при выборе |
Выход |
Конец фазы А обмотки статора |
- |
Электроника |
B+ |
Вход |
Начало фазы B обмотки статора |
- |
Электроника |
B-, доступен при выборе |
Выход |
Конец фазы B обмотки статора |
- |
Электроника |
C+ |
Вход |
Начало фазы C обмотки статора |
- |
Электроника |
C-, доступен при выборе |
Выход |
Конец фазы C обмотки статора |
- |
Электроника |
N, доступен при выборе |
Выход |
Нейтральная точка соединения обмоток |
- |
Электроника |
Угловая частота |
Выход |
Подключается к портам угловой скорости блоков из библиотеки Маханика/Вращательное движение |
рад/с |
Вращательное движение |
Для того, чтобы посмотреть возможности подключения блока необходимо перейти на страницу Описание портов блоков