

Двигатель внутреннего сгорания#
Внешний вид блока в REPEAT VISION#
Блок Двигатель внутреннего сгорания (ДВС) представляет собой обобщенную модель двигателя внутреннего сгорания, момент вычисляется относительно величин мощности и угловой скорости в о.е. по полиному третьего порядка.
На вход двигателя подается нормализованной сигнал дроссельной заслонки, принимающий значение от 0 до 1. На выходном порту двигается создается момент, см. рис. 1:
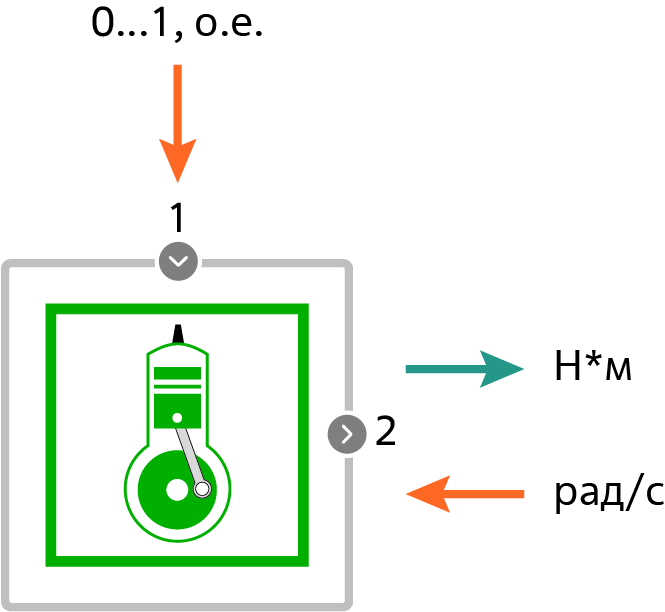
Расчет момента для ДВС с принудительным зажиганием и воспламенением от сжатия
Так как расчеты проводятся в о.е., сначала рассчитывается относительная угловая скорость (1):
где:
\(\omega_{ДВС}\) - угловая скорость ДВС, [рад/с];
\(\omega_{макс.мощ.}\) - угловая скорость ДВС при максимальной мощности (частота вращения при максимальной мощности, величины переводятся в [рад/с] внутри блока).
Мощность в относительных единицах рассчитывается по формуле (2):
Тогда \(P_{о.е.}(1)\) = 1 и \(dP(1)/d\omega\) = 0.
В именованных единицах мощность равна (3):
Мы знаем, что формула момента ДВС равна (4):
Тогда, с учетом относительных единиц и сигнала дроссельной заслонки формула момента приобретет вид (5):
где упр. – входной сигнал дроссельной заслонки (сигнал порта 1 на рис. 1 выше).
Характеристический коэффициент |
Тип двигателя - ДВС с принудит. зажиг. |
Тип двигателя - ДВС с воспламенением от сжатия |
|---|---|---|
\(s_1\) |
1 |
0.6526 |
\(s_2\) |
1 |
1.6948 |
\(s_3\) |
-1 |
-1.3474 |
Расчет момента для ДВС с расчетом коэффициентов
Данный тип двигателя подойдет для ваших расчетов, когда вместо скорости при максимальной мощности вам известен максимальный момент двигателя \(T_{макс.}\) и его скорость при максимальном моменте \(\omega_{макс.момент.}\)
В данном типе скорость при макс. мощности вычисляется по формуле (6):
Коэффициенты рассчитываются по формулам (7). (8), (9):
Момент рассчитывается по формуле (10):
Холостой ход
В двигателе внедрена система управления холостым ходом (х.х.), которая автоматически управляет дроссельной заслонкой для поддержания заданной угловой частоты, сигнал управления формируется согласно производной (11):
где:
\(\omega_{уст.х.х}\) – уставка по скорости х.х.;
\(\omega_{порог х.х.}\) – нижний порог частоты вращения х.х.;
\(\tau_{х.х.}\) – постоянная времени регулятора скорости х.х..
Стоит отметить, что при наличии входного сигнала управления выбирается сигнал с наибольшим значением (12):
Ограничения в модели
Стоит отметить пару важных ограничений при моделировании с данным блоком:
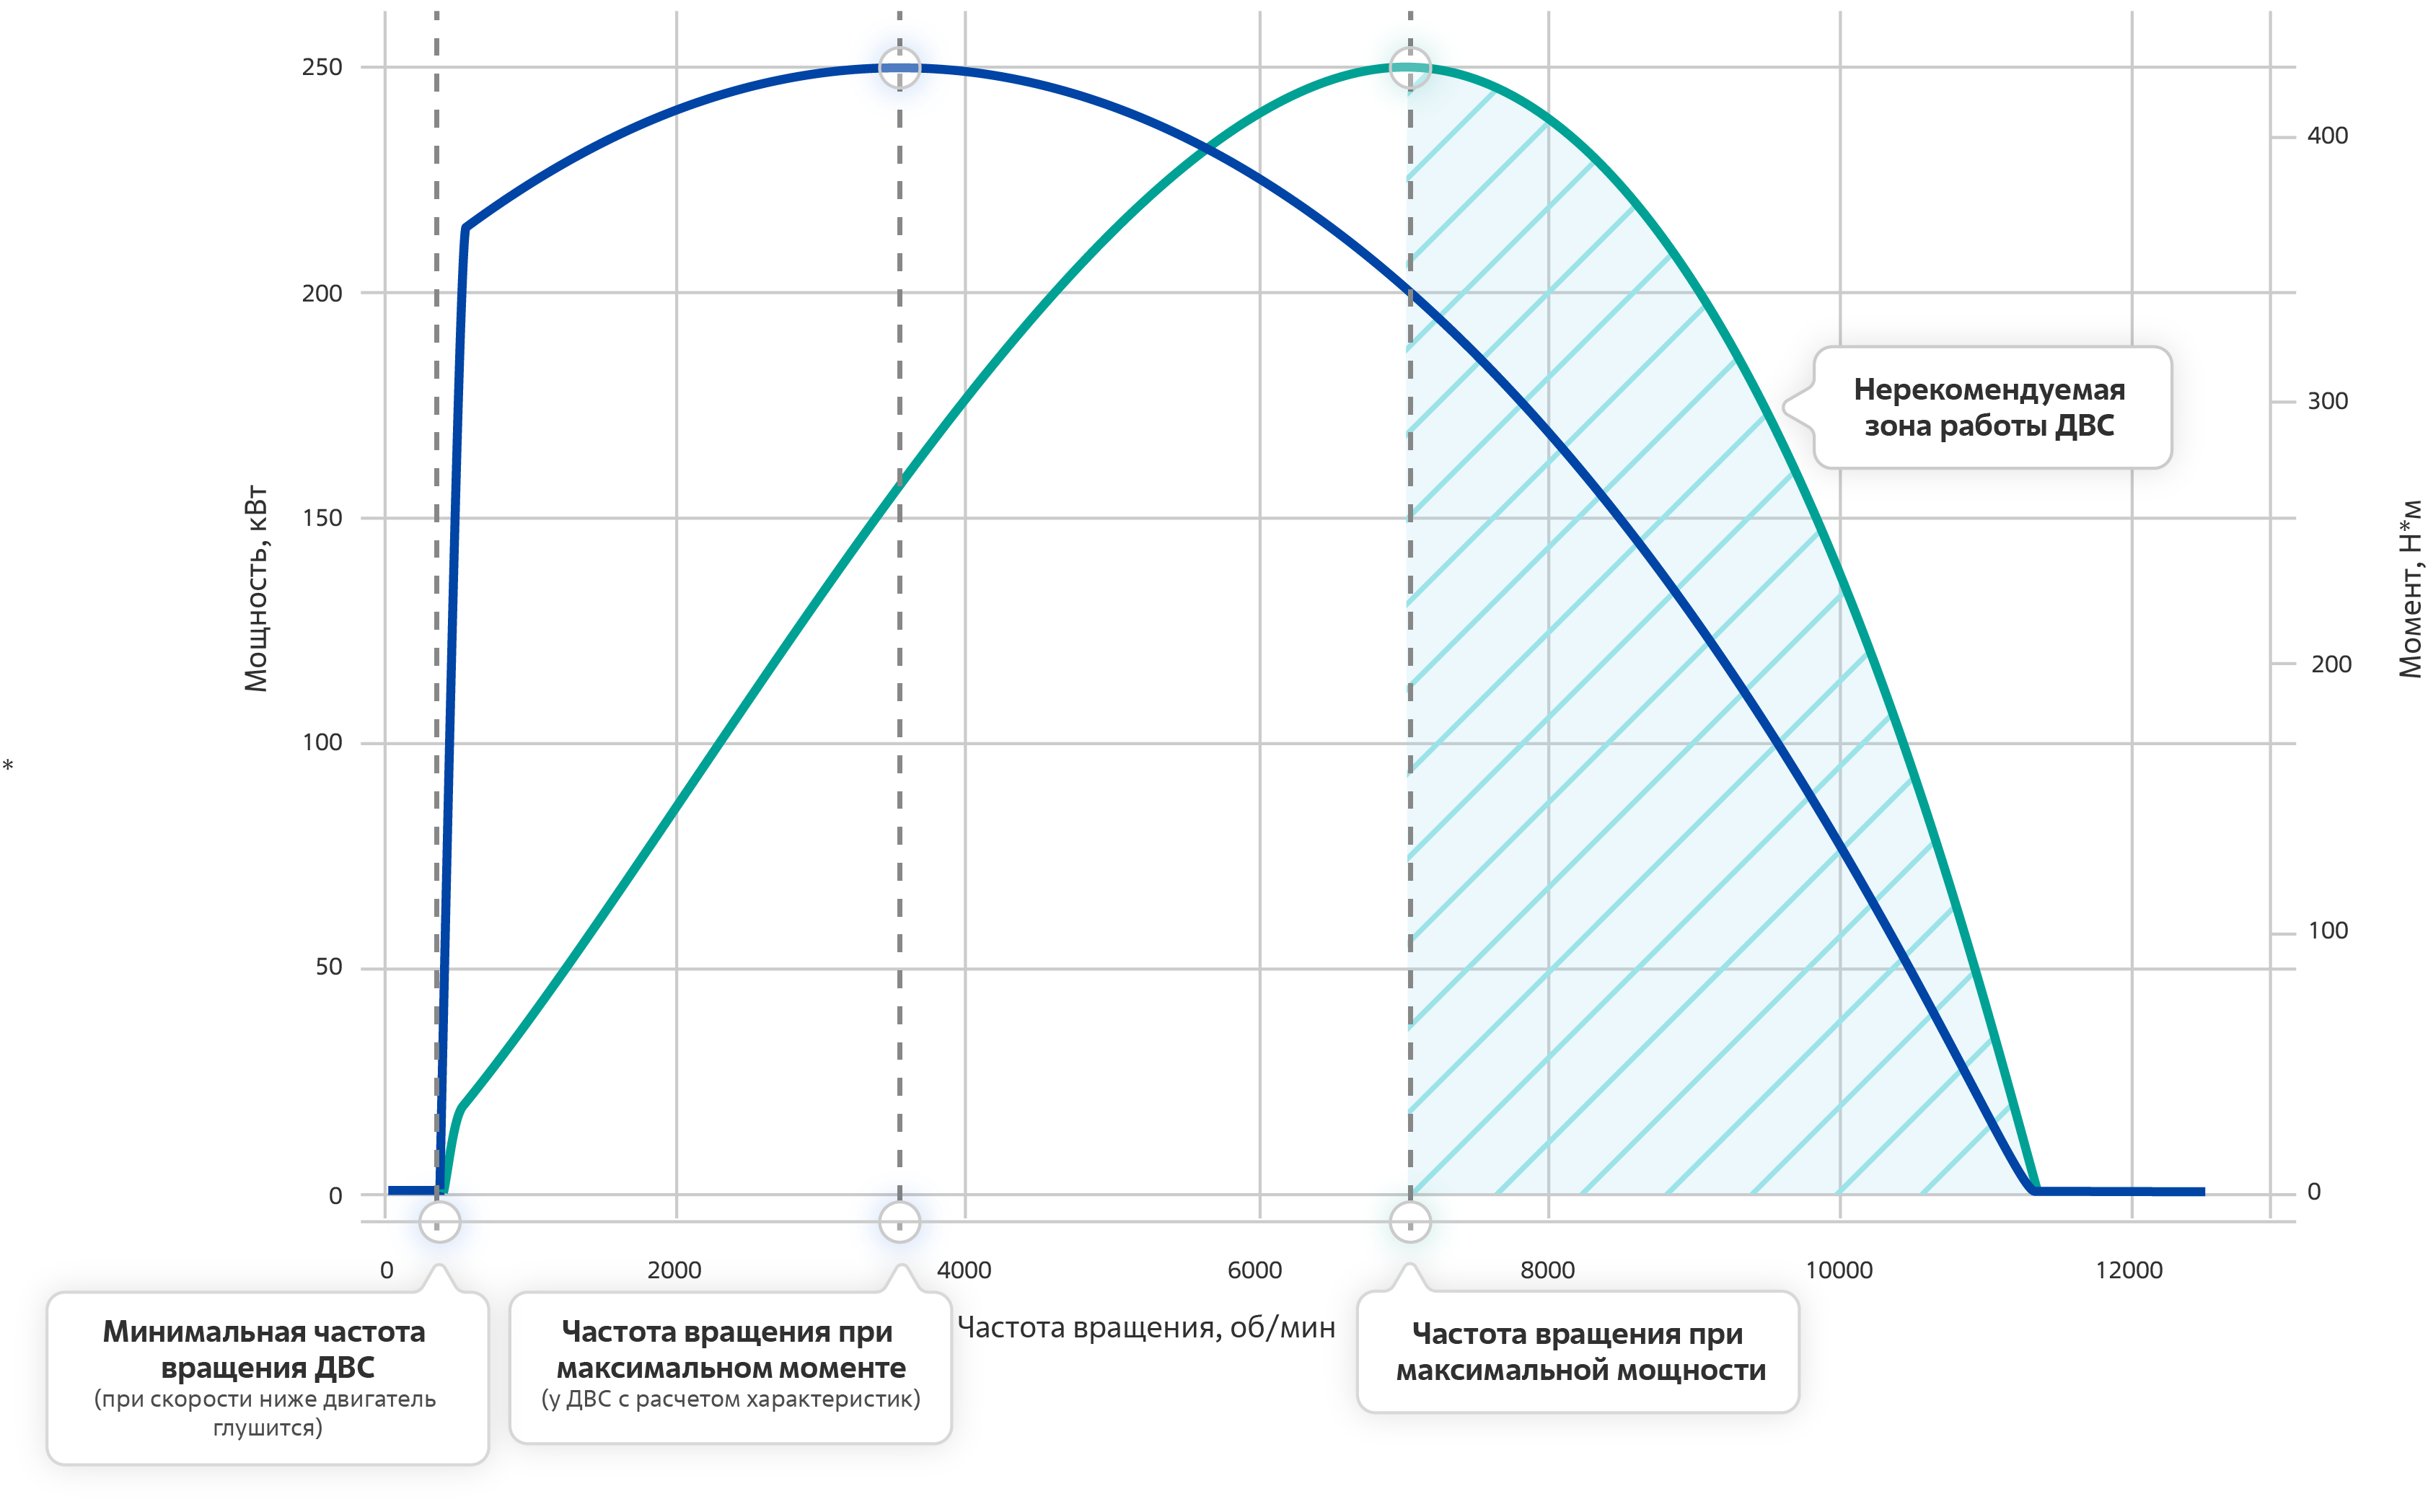
Блок ограничивает частоту вращения двигателя диапазоном выше минимальной скорости \(0< \omega_{мин.} < \omega_{ДВС}. \) Однако это не означает, что работа ДВС выше скорости максимальной мощности допустима – после достижения максимальной мощности функция \(P_{о.е.}(\omega_{о.е.}) \) будет убывать и момент может стать отрицательным. При достижении отрицательного момента ДВС автоматически глушится: момент и сигнал управления становятся нулевыми;
Мощность двигателя на минимальной частоте \(P_{ДВС} (ω_{мин.} )\) должна быть положительной;
Мощность двигателя на максимальной скорости \(P_{ДВС} (ω_{макс.мощн.} )\) должна быть положительной.
Важные моменты при моделировании с ДВС
При снижении угловой частоты ниже \(\omega_{мин.} \) ДВС резко глушится, см. рис. 2 ниже, (вырабатываемый момент и сигнал управления равны 0);
ДВС, как в реальной жизни, сам по себе не запустится, для старта двигателя необходимо приложить угловую скорость выше \(\omega_{мин.}, \) например, в моменте инерции, подключаемого к двигателю, указать начальную скорость.
1. Свойства#
Свойство |
Значение по умолчанию |
Описание |
Единицы измерения |
|---|---|---|---|
Частота вращения при максимальной мощности |
6858.0 |
- |
об/мин |
Максимальная мощность |
230.0 |
- |
кВт |
Минимальная частота вращения вала |
200.0 |
- |
об/мин |
Постоянная времени двигателя |
0.1 |
- |
с |
Уставка частоты вращения системы управления холостым ходом |
1000.0 |
- |
об/мин |
Нижний порог частоты вращения системы управления холостым ходом |
300.0 |
- |
об/мин |
Постоянная времени регулятора |
0.1 |
- |
с |
Коэффициент расхода топлива |
0.001 |
- |
л/с/Вт |
Тип двигателя: |
Поршневой ДВС с принудительным зажиганием |
- |
- |
Максимальный момент, доступно при выборе |
360.0 |
- |
Н\(\cdot\)м |
Скорость при максимальном моменте, доступно при выборе |
4300.0 |
- |
об/мин |
Пороговая частота вращения вала |
10 |
- |
об/мин |
2. Входы и выходы#
Параметры |
Вход/Выход |
Описание |
Единицы измерения |
Тип порта |
|---|---|---|---|---|
Сигнал управления |
Вход |
- |
- |
Автоматика |
Момент |
Выход |
- |
Н\(\cdot\)м |
Вращательное движение |
Для того, чтобы посмотреть возможности подключения блока необходимо перейти на страницу Описание портов блоков