

Моделирование двигателя постоянного тока при помощи блоков раздела “Автоматика”#
Двигатель постоянного тока (ДПТ) широко применяется в промышленности благодаря простоте управления скоростью вращения. Для анализа его поведения при изменении питающего напряжения необходимо построить математическую модель, учитывающую электрические и механические процессы.
В данном уроке разрабатывается динамическая модель ДПТ с использованием передаточных функций. Вместо явного задания сопротивления, индуктивности и момента инерции мы представим двигатель в виде структурной схемы из типовых динамических звеньев:
инерционное звено (апериодическое) - описывает электрическую цепь якоря;
интегрирующее звено - описывает механическую часть (накопление угловой скорости под действием результирующего момента).
Такой подход (моделирование через передаточные функции) является стандартным для систем автоматического управления. Передаточные функции широко применяются для анализа линейных систем автоматического управления и позволяют исследовать динамику и устойчивость системы.
1. Постановка задачи#
Модель объекта, основывающаяся на физических законах, чаще всего является системой дифференциальных уравнений первого и второго порядка.
Динамическое поведение ДПТ с сосредоточенной инерцией описывается следующими уравнениями:
Уравнение электрического равновесия якорной цепи (1) :
где:
\(U\) – напряжение на якорной обмотке двигателя, [В];
\(E\) – электродвижущая сила (ЭДС) якоря, [В];
\(R\) – сопротивление обмотки якоря, [Ом];
\(i\) – ток якоря, [Ом];
\(L\) – индуктивность якорной цепи, [Гн];
\(K_e\) – коэффициент противо-ЭДС, [В\(\cdot \frac{рад}{с}\)];
\(\omega\) – скорость вращения вала двигателя, [\(\frac{рад}{с}\)].
Уравнение движения двигателя (2) :
где:
\(M\) – электромагнитный момент двигателя, [Н\(\cdot\)м];
\(M_c\) – момент сопротивления движению, [Н\(\cdot\)м];
\(J\) – суммарный момент инерции якоря и нагрузки, [кг\(\cdot\)м\(^2\)];
\(K_M\) – коэффициент электромагнитного момента, [\(\frac{Н\cdot м}{А}\)].
В данной модели входными воздействиями являются напряжения якоря \(U\) и момент сопротивления движению \(M_c\), выходными переменными - электромагнитный момент двигателя \(M\) и частота вращения вала двигателя \(\omega\).
Необходимо отметить, что некоторые производители не указывают в технических параметрах модели ДПТ коэффициент \(K_e\). Тогда необходимо провести расчеты вручную (3) :
Для построения модели в виде структурной схемы выполняется преобразование Лапласа.
Преобразование Лапласа позволяет перейти от дифференциальных уравнений к алгебраическим выражениям - передаточным функциям. Это значительно упрощает анализ и построение структурных схем систем управления.
ДПТ состоит из двух основных частей: электромагнитной и электромеханической части.
Передаточная функция электрической цепи описывается апериодическим звеном первого порядка (4) :
где:
\(s\) - оператор Лапласа;
\(T_{эм} = \frac{L}{R}\) - постоянная времени, описывающая динамику электромагнитных процессов в ДПТ.
Индуктивность якорной цепи препятствует мгновенному изменению тока, поэтому электрическая часть двигателя обладает инерционностью и описывается апериодическим звеном первого порядка.
Механическая часть двигателя обладает интегрирующими свойствами и описывается интегрирующим звеном (5) :
где \(K_м\) - коэффициент электромагнитного момента.
Интегрирующее звено отражает тот факт, что угловая скорость двигателя накапливается во времени под действием результирующего момента.
2. Создание и настройка проекта#
Сначала требуется создать новый проект и присвоить ему название, например, Двигатель постоянного тока.
Затем необходимо внести следующие настройки проекта (см. рис. 1 ниже):
Отключить параметр
Синхронизация с реальным временем;Присвоить параметру
Время моделированиязначение 1 [с];Присвоить параметру
Шаг интегрированиязначение 1 [мс];Присвоить параметру
Шаг дискретизациизначение 1 [мс].
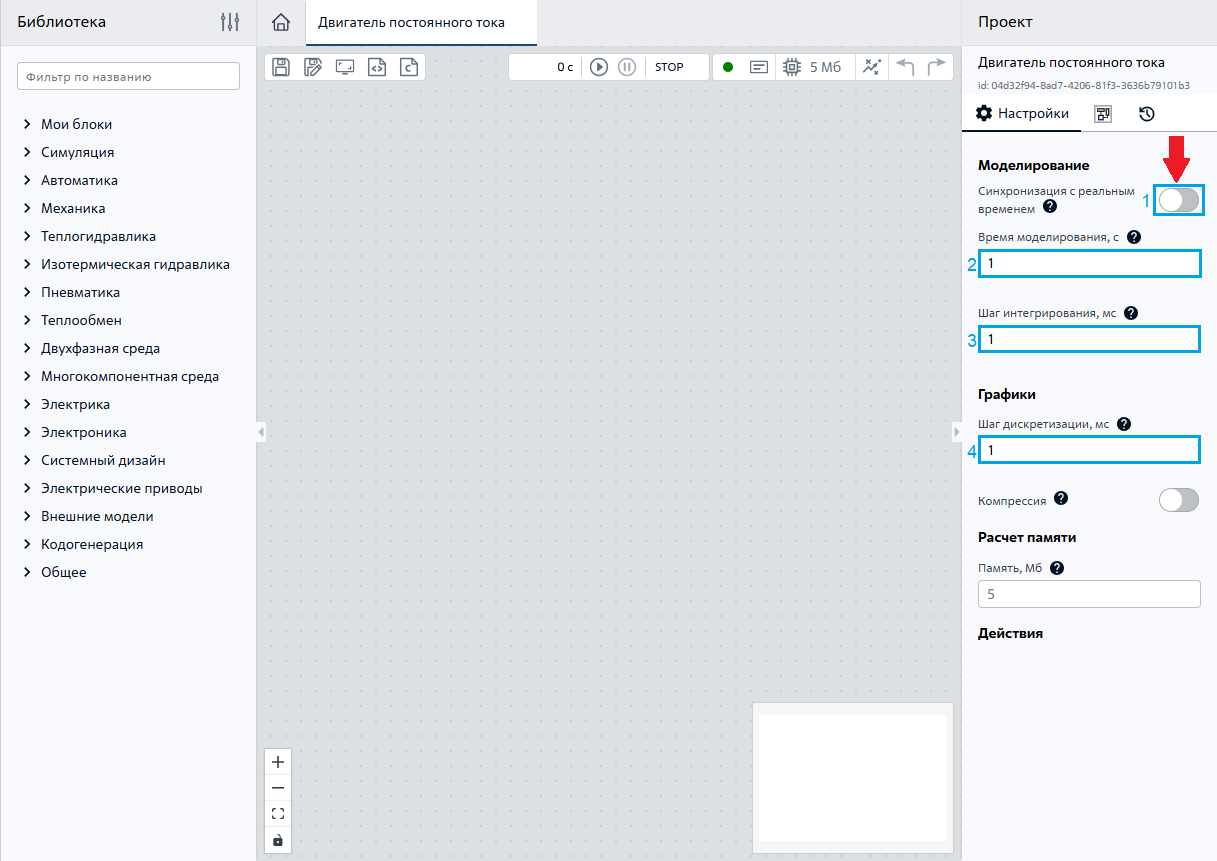
Рис. 1 Настройка проекта#
3. Разработка модели ДПТ#
В качестве примера разрабатывается ДПТ c приведенными ниже техническими параметрами:
номинальная мощность \(P_{ном}\) = 0.37 [кВт];
напряжение на вход двигателя \(U_{ном}\) = 110 [В];
номинальная угловая скорость \(\omega_{ном}\) = 314.16 [\(\frac{рад}{с}\)];
сопротивление якоря \(R_{ном}\) = 0.546 [Ом];
ток якоря \(I_я\) = 4.4 [А];
индуктивность якоря \(L_{ном}\) = 2.2 [мГн];
коэффициент электромагнитного момента \(K_м\) = 0.27 [\(\frac{Н\cdot м}{А}\)];
момент инерции вала \(J\) = 0.00408 [кг\(\cdot\) м\(^2\)].
Согласно формуле (3) вычисляется коэффициент противо-ЭДС. \(K_e=0.34 [\frac{В \cdot с}{рад}]\)
Остальные коэффициенты и параметры динамической модели ДПТ (6) :
Добавим следующие блоки библиотеки Автоматика на холст, присвоив им значения свойств согласно ранее произведённым расчётам:
Два блока Константа (напряжение \(U_{ном}\) = 100 [В], момент нагрузки \(M_{нагр}\)=1.2 [Н\(\cdot\) м]), присвоив свойству
Значение константыдля первого блока значение110, а для второго блока значение1.2;Два блока Сравнивающее устройство (Учесть обратную связь по ЭДС);
Инерционное звено (Электромагнитная часть: \(\frac{\frac{1}{R_я}}{T_{эм} \cdot s +1}\)), присвоив свойствам следующие значения:
Свойство |
Значение |
|---|---|
Коэффициент k |
|
Tau |
Интегрирующее звено (Механическая часть: \(\frac{K_м}{s \cdot J}\)), присвоив свойству
Коэффициент kзначение66.167;Разветвитель (Для создания контура обратной связи по ЭДС), присвоив свойству
Количество выходных портовзначение2;Два блока Усилитель (Для коэффициентов \(\frac{1}{K_м}\) и \(K_e\)), присвоив свойству
Коэффициент kдля первого блока значение0.34, а для второго блока значение3.7.
Важно
В REPEAT VISION десятичные числа задаются через точку.
Затем необходимо соединить блоки согласно рис. 2:
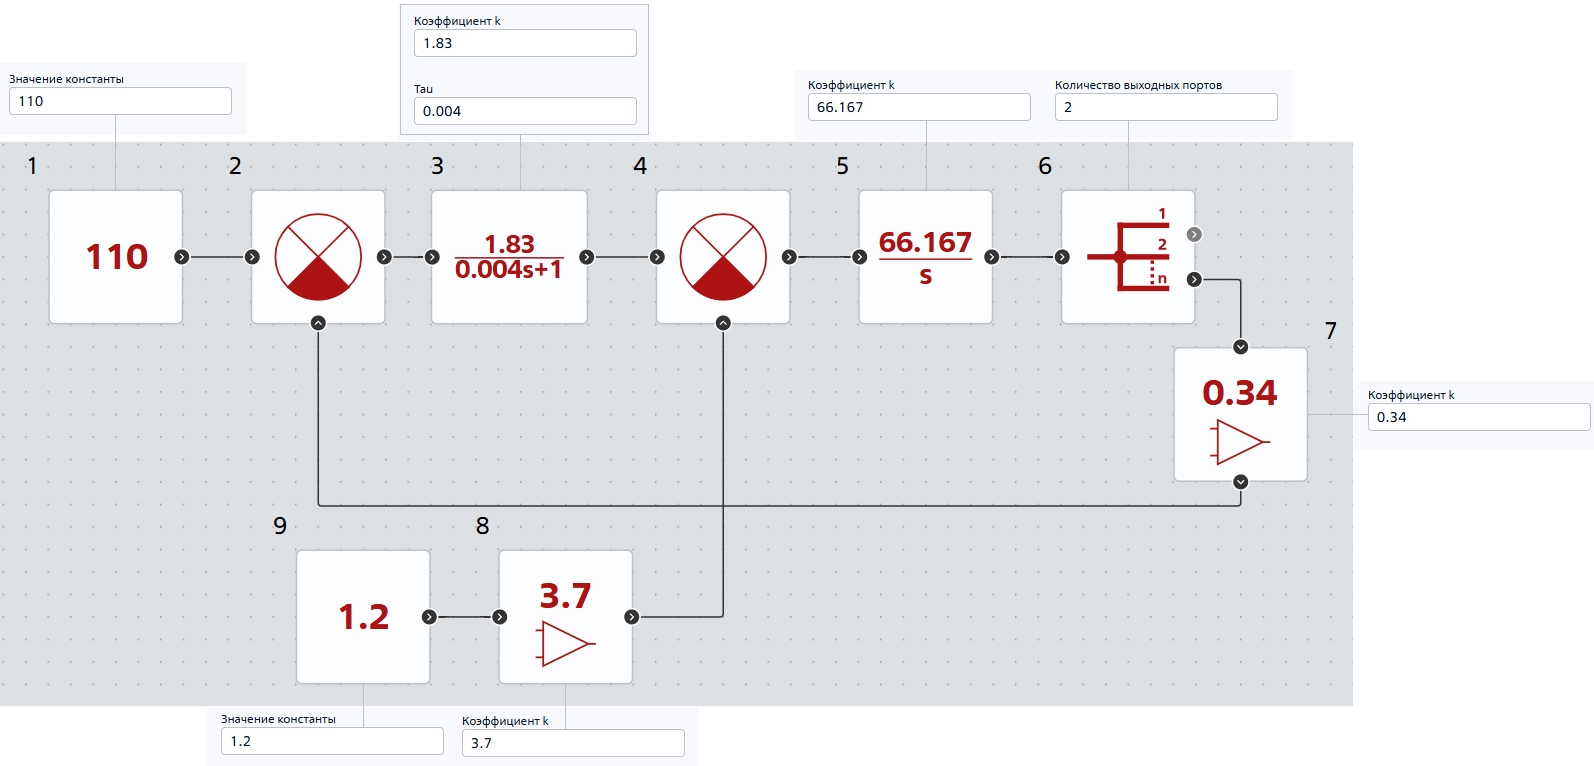
Рис. 2 Соединение блоков#
Чтобы повысить читаемость схемы присвоим блокам свойсво Метка блока, рис. 3:
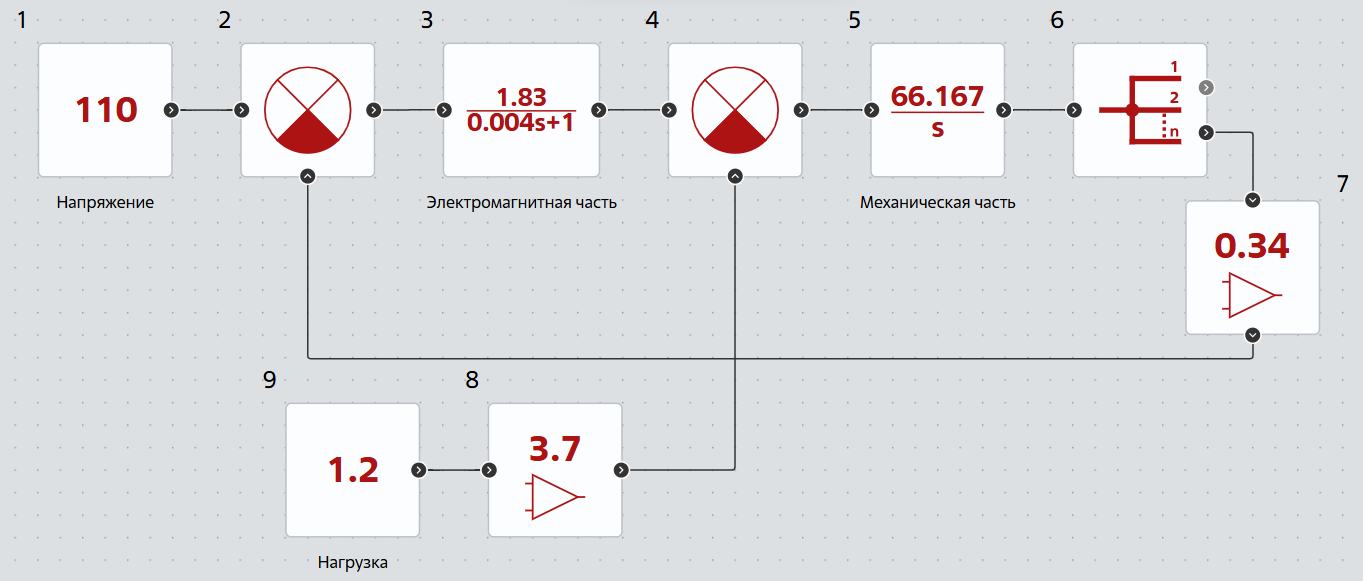
Рис. 3 Добавление меток блокам#
Модель готова к расчету. Общая схема с передаточными функциями, коэффициентами представлена на рис. 4:
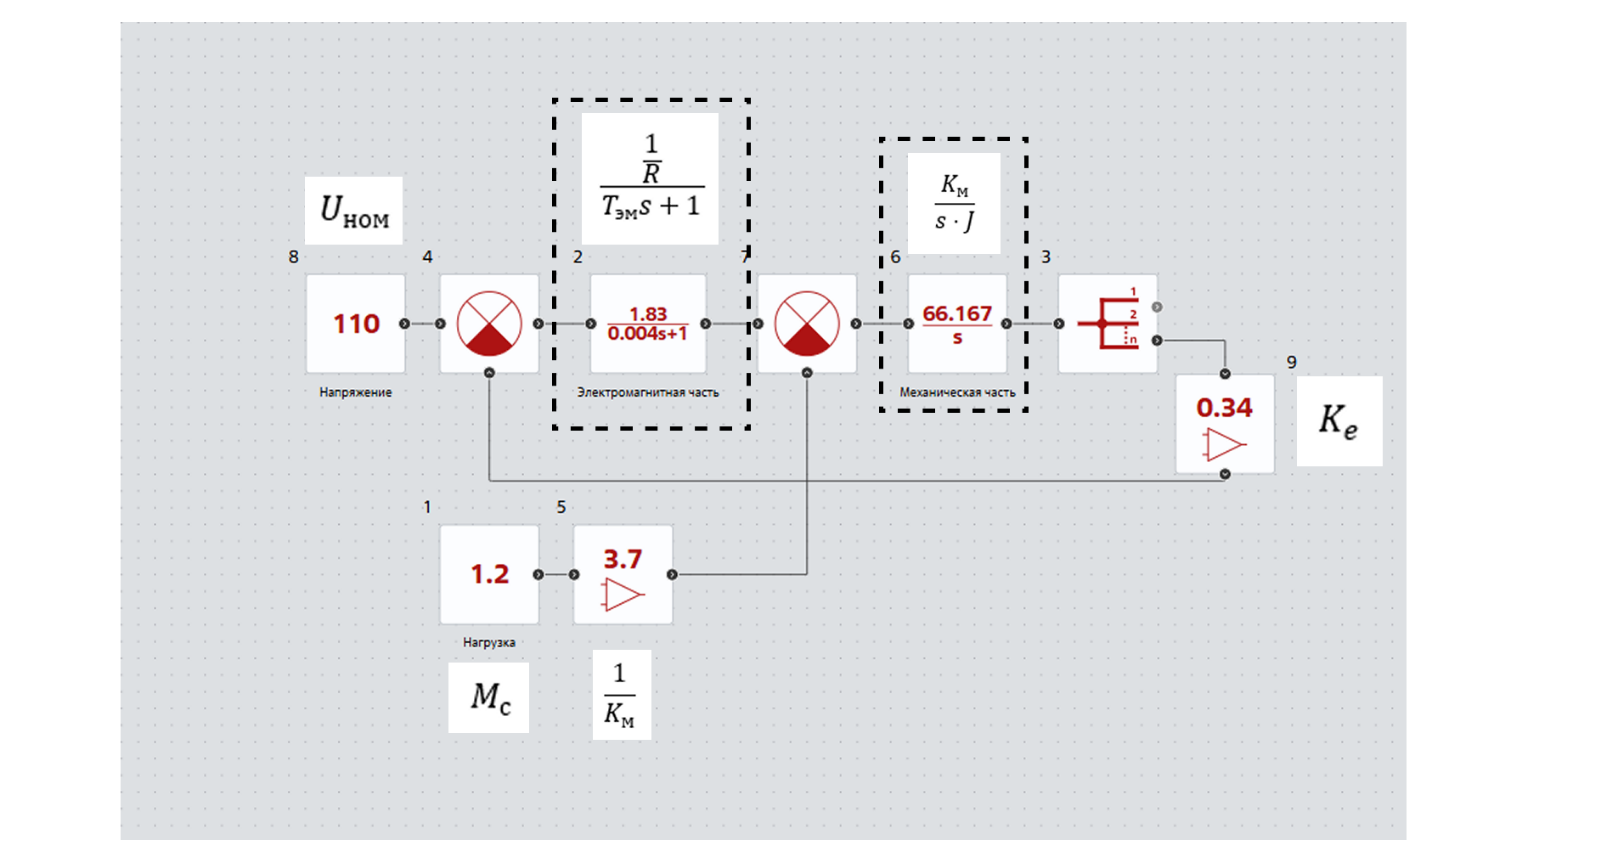
Рис. 4 Общая схема модели#
4. Анализ результатов расчета#
Далее производится расчет модели и анализ контролируемого параметра (угловая скорость вала, блок Разветвитель). Графики выходной угловой скорости \(\omega\) вала ДПТ приведен на рис. 5:
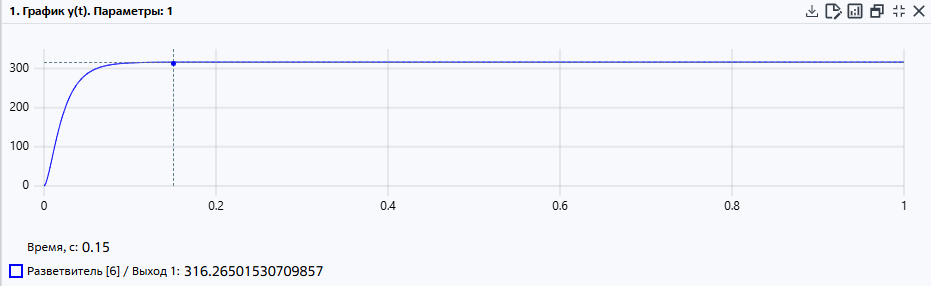
Рис. 5 График угловой скорости вала#
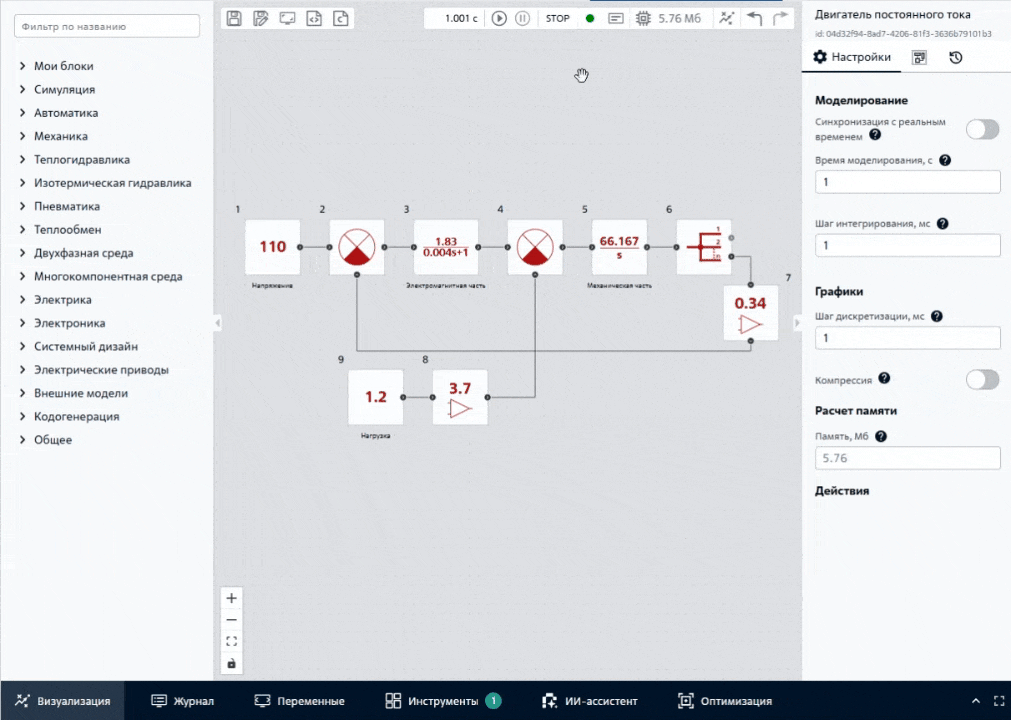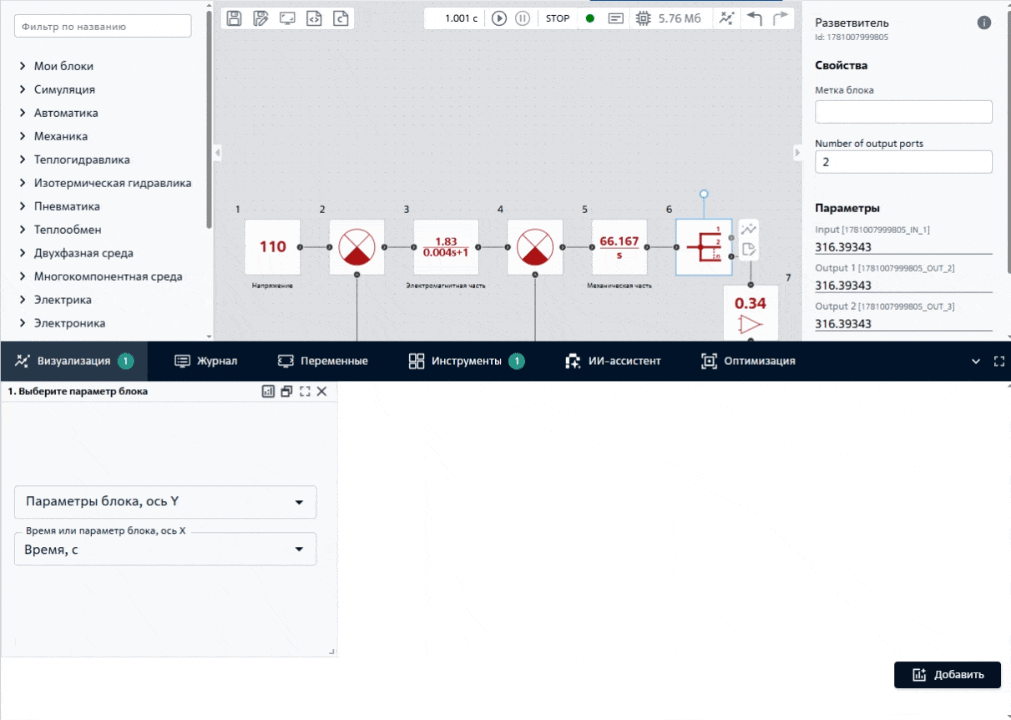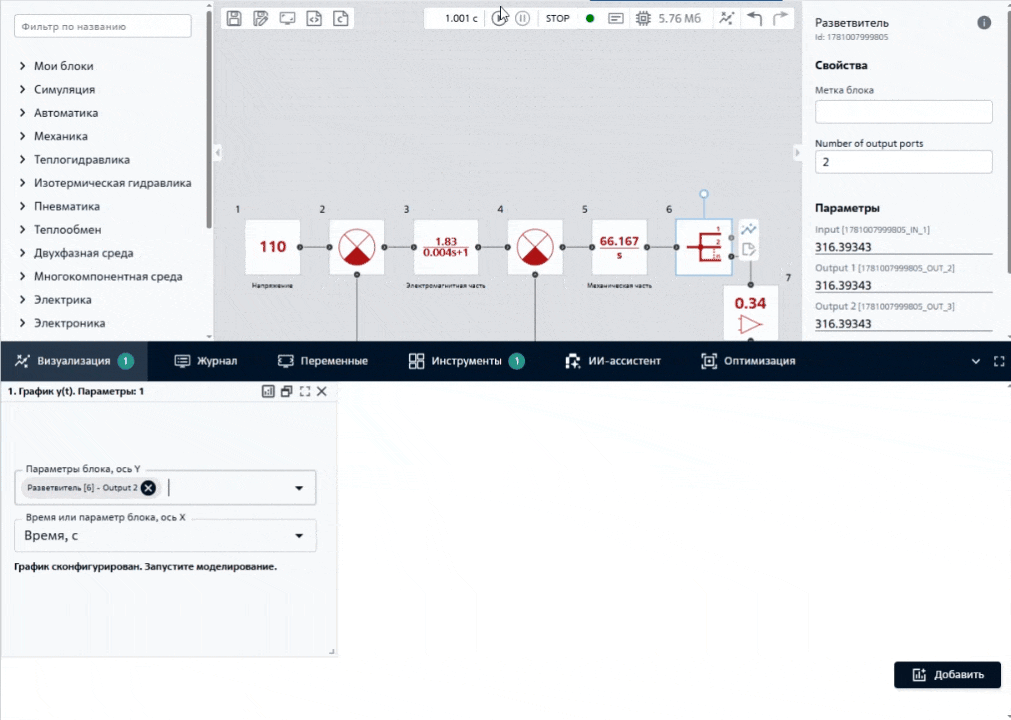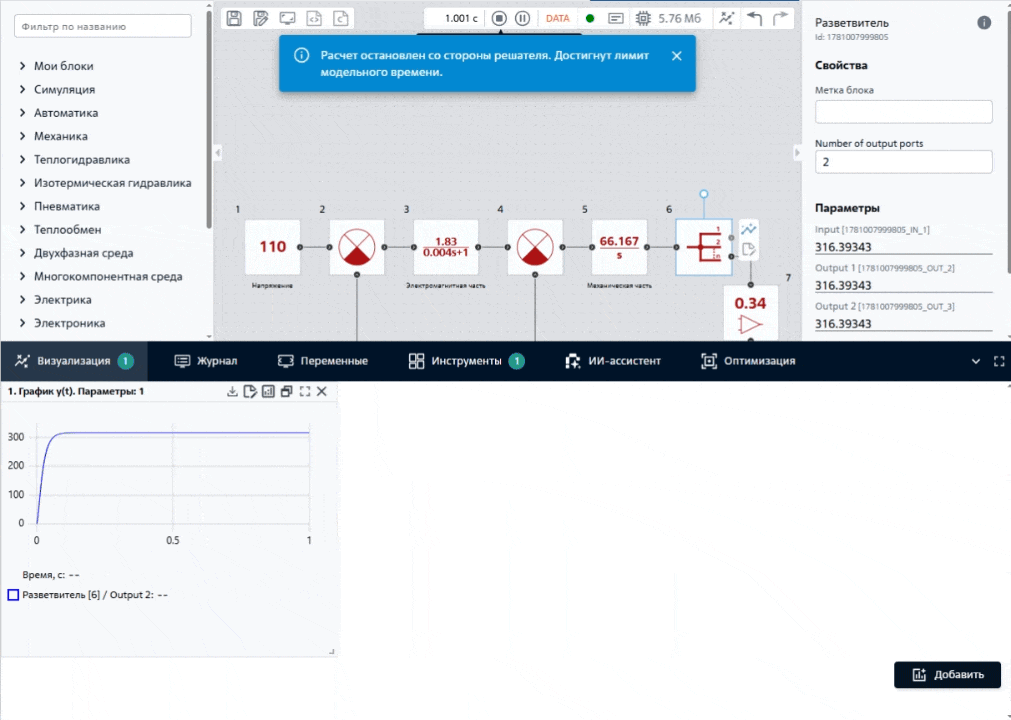
Рис. 6 Добавление графика и запуск расчёта#
Угловая скорость двигателя возрастает постепенно, поскольку ток якоря и механическая система обладают инерционностью. Дополнительно рост скорости вызывает увеличение противо-ЭДС, уменьшающей ток двигателя.
Определяется относительная ошибка регулирования \(\delta\) (показатель точности процесса) по формуле (7) :
Паспортное значение угловой скорости \(\omega_{ном}\)=314.16 \(\frac{рад}{с}\) и незначительно отличается от результатов моделирования \(\omega_{уст}\)=316.26, что свидетельствует успешной разработке модели.
5. Модификация схемы#
Построенная модель ДПТ позволяет легко подключать различные источники сигналов и производить преобразования сигналов. Это демонстрирует гибкость структурного моделирования с использованием блоков Автоматика. Рассмотрим два простых дополнения:
Перевод угловой скорости в частоту вращения (об/мин).
Создайте еще один блок Усилитель и соедините с свободным выходным портом блока Разветвитель. Так как в REPEAT VISION поддерживаются арифметические выражения в свйоствах блоков, присвойте новому усилителю значение 60/(2*pi), рис. 7:
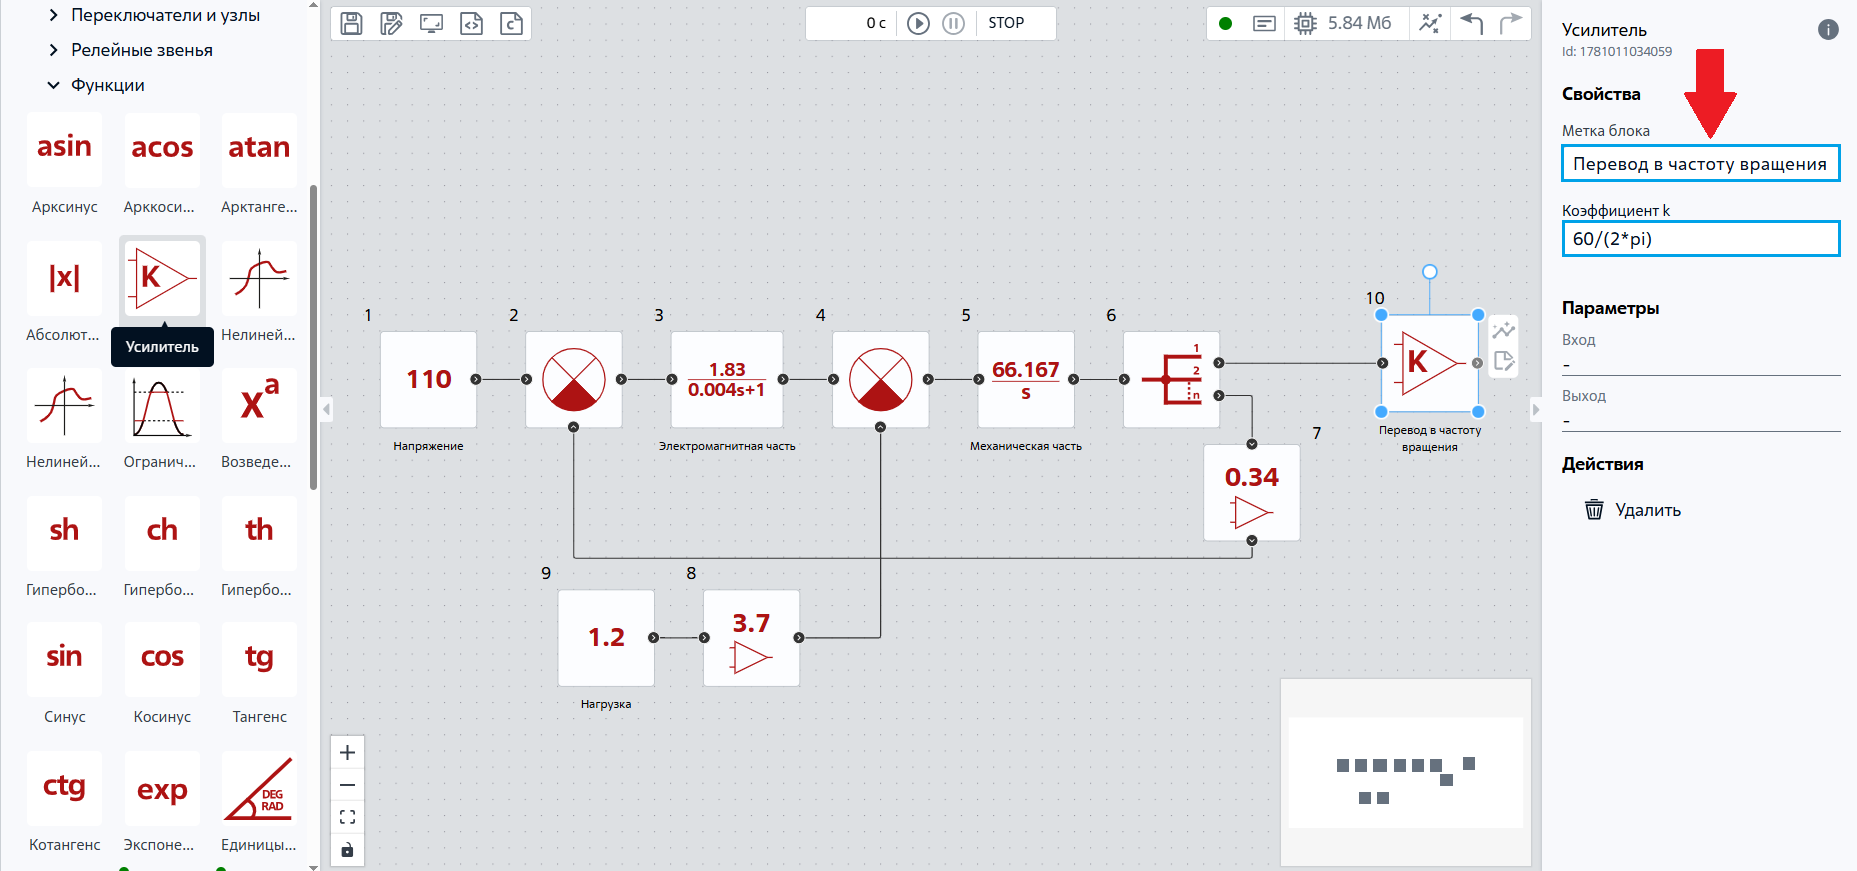
Рис. 7 Перевод угловой скорости в частоту вращения#
Теперь мы имеем в модели параметр угловой частоты: \(316.26 \frac{рад}{с}=3021.335 \frac{об}{мин}\).
Преобразование единиц измерения позволяет представлять результаты моделирования в более привычной инженерной форме.
Динамичный момент нагрузки.
Добавим динамику изменения нагрузки (см. рис. 8 ниже), для этого замените блок Константа, задающий нагрузку \(M_c\) на блок Постоянно-кусочная функция, присвоив ему следующие значения свойств:
Свойство |
Значение |
|---|---|
Вектор аргументов времени, с |
|
Вектор значений функции |
1.2;2.4 - что соответствует двойному увеличению нагрузки в момент t = 0.5 c. Это позволит увидеть, как скорость реагирует на увеличение внешнего возмущения |
Периодичность |
выкл |
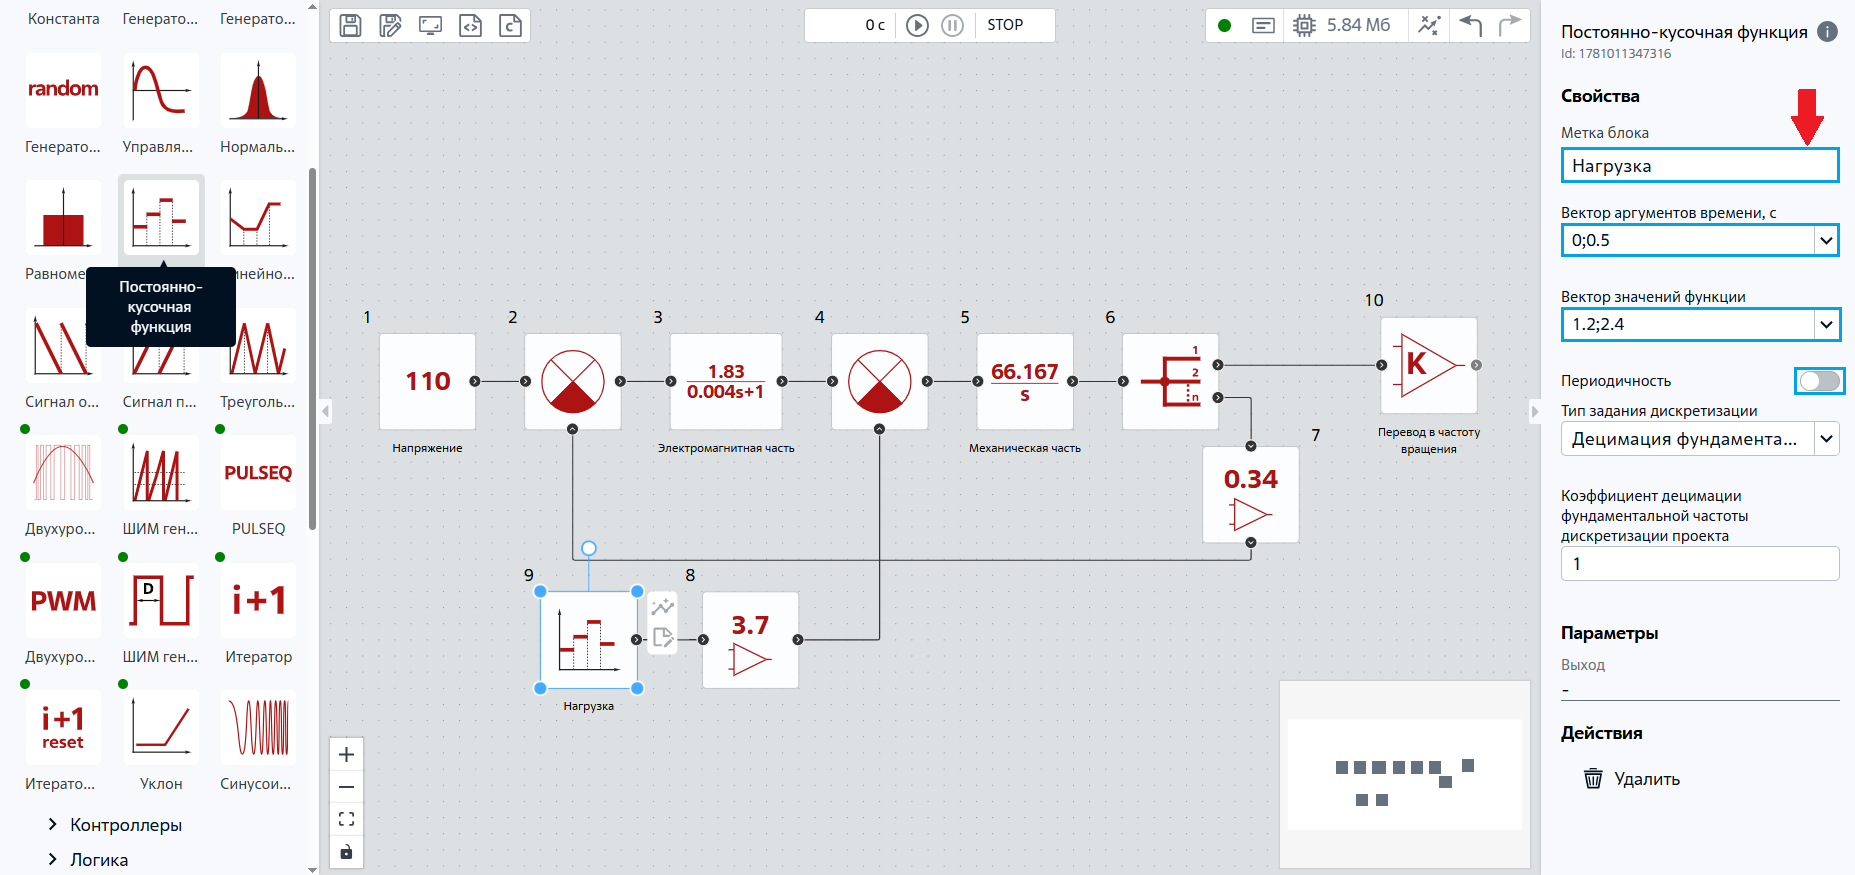
Рис. 8 Модель ДПТ с динамической нагрузкой#
После повторного расчета с динамической нагрузкой, изучив график угловой скорости, можно сделать вывод, что при увеличении нагрузки до 2.4 [Н\(\cdot\)м] произошло падение до 309.26 [\(\frac{рад}{с}\)], рис. 9:
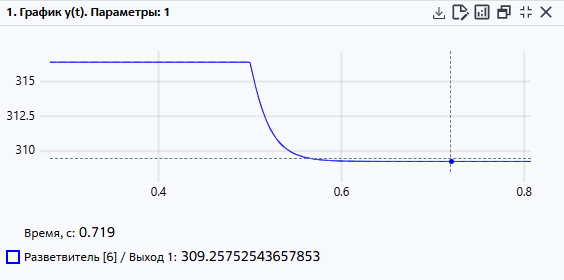
Рис. 9 Падение угловой скорости при увеличении нагрузки#
Увеличение момента нагрузки приводит к снижению установившейся скорости двигателя, поскольку возрастает противодействующий механический момент на валу.
6. Заключение#
В данном уроке рассмотрены:
Преобразование дифференциальных уравнений, описывающих физические процессы в ДПТ, в форму передаточных функций;
Разработка модели ДПТ при помощи блоков раздела Автоматика с расчётом параметров по паспортным данным;
Проверка точности модели - расхождение установившейся скорости с паспортной составило 0,67%;
Модификация схемы: преобразование единицы измерения сигнала (блок Усилитель) и создание динамической нагрузки (блок Постоянно-кусочная функция).